요약:
밸브의 스팀덱은 주로 게임에 사용되는 휴대용 PC이지만 실제 적용 범위는 게임을 하는 것보다 확실히 더 넓다. 최근 Airbus UK 팀은 ExoMars 화성 탐사선 프로토타입을 테스트할 때 Steam Deck를 휴대용 제어 터미널로 사용하여 이 게임 콘솔을 화성 탐사 장비의 연구 개발 현장에 등장시킬 수 있었습니다.
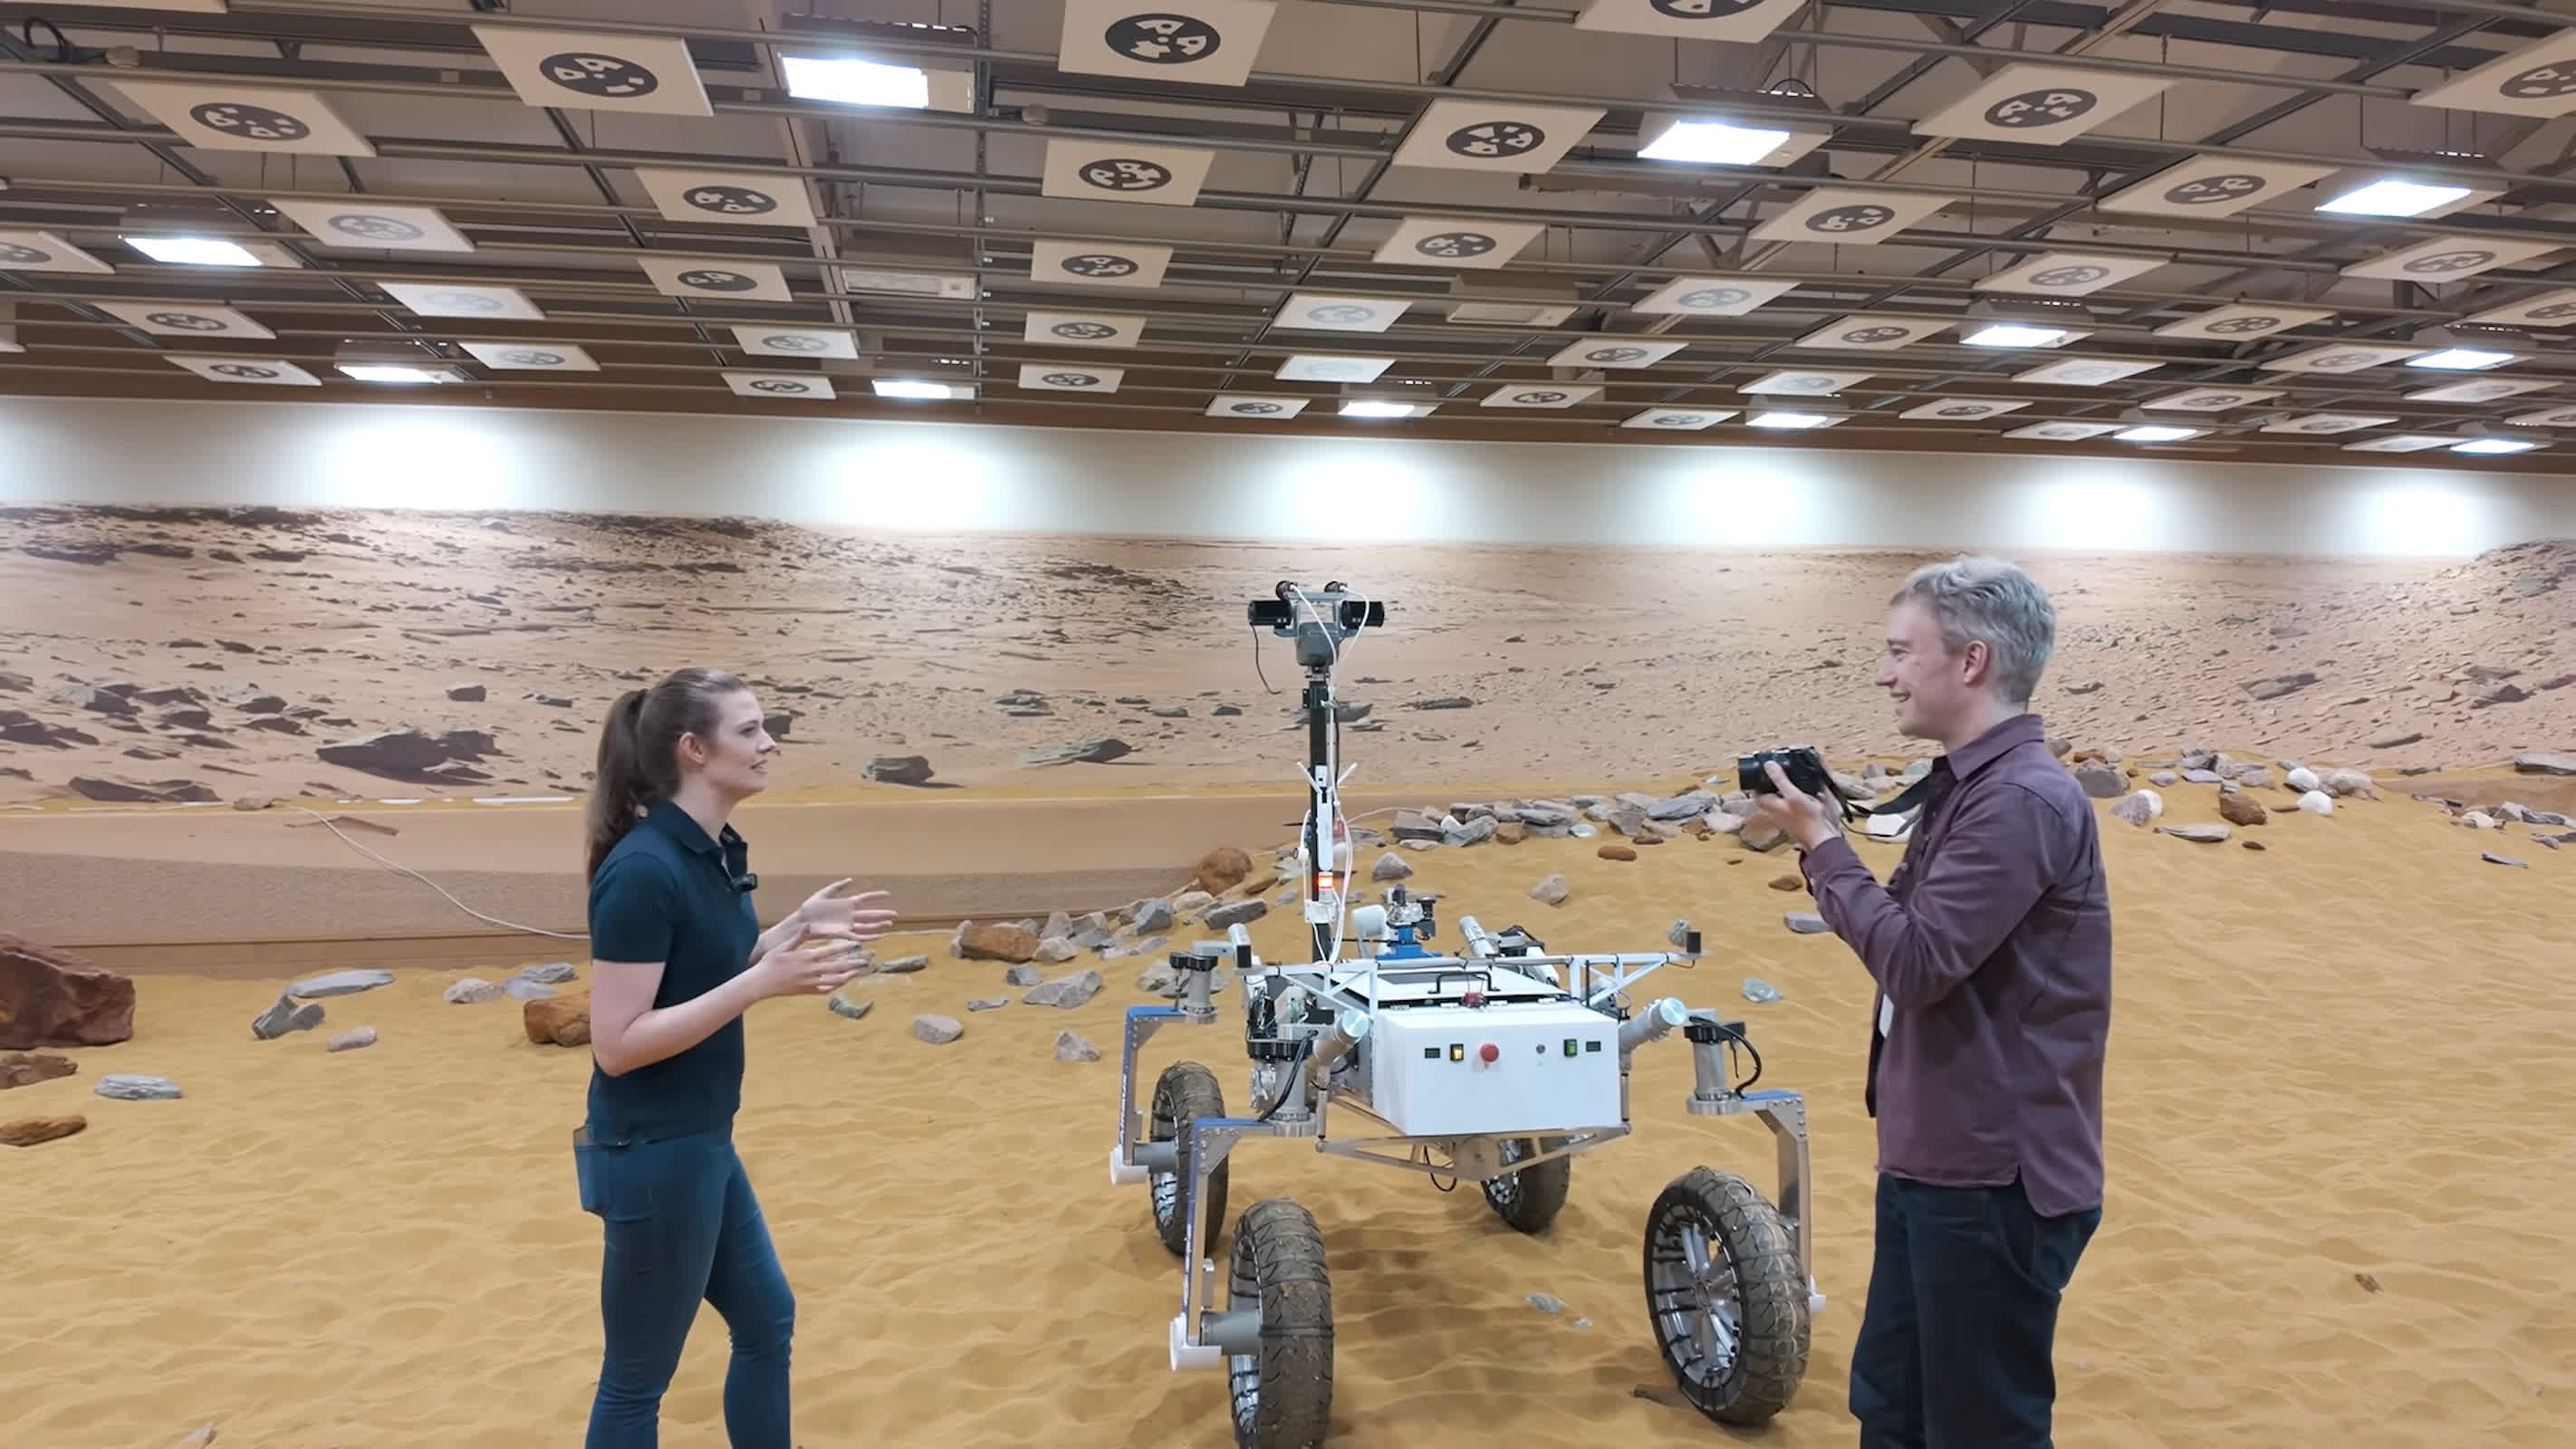
이 적용 시나리오는 유튜버 톰 스콧(Tom Scott)이 에어버스 영국 R&D 시설을 방문하면서 촬영한 영상을 통해 노출됐다. 영상은 시뮬레이션된 화성 환경에서 프로토타입의 이동성 및 자율 항법 기능을 테스트하는 것을 포함하여 Airbus가 진행 중인 화성 탐사선 테스트 작업을 보여줍니다. 지구와 화성 사이의 엄청난 통신 지연으로 인해 실제로 미래에 화성 임무를 수행하는 로버는 지구상의 운영자에게 실시간 운전을 의존할 수 없고 자체 센서와 컴퓨팅 시스템에 의존하여 주행 경로를 독립적으로 결정해야 합니다.
그러나 지상 개발 단계에서도 엔지니어는 여전히 로버를 직접 제어할 수 있어야 합니다. 영상에서 Airbus 수석 엔지니어는 먼저 노트북을 통해 프로토타입 차량에 지시를 보내 차량이 앞으로 나아갈 수 있도록 합니다. 나중에 Tom Scott은 맞춤형 소프트웨어를 실행하는 Steam Deck을 구입하고 콘솔의 자체 조이스틱, 버튼 및 트리거를 사용하여 다른 화성 탐사선 프로토타입을 실시간으로 제어했습니다.
현재 공개된 영상에는 스팀데크가 실행 중인 구체적인 소프트웨어가 공개되지 않았으며, 휴대용 기기가 화성 탐사선에 연결되는 통신 방식도 자세히 나와 있지 않다. 따라서 스팀데크를 화성탐사선의 핵심컴퓨터로 활용하는 것이 아니라 휴대용 수동제어 단말기로 활용하는 것에 가깝다.
스팀덱이 그런 일을 할 수 있는 이유는 스팀덱 자체의 하드웨어, 소프트웨어 속성과 관련이 있습니다. 게임 콘솔처럼 보이지만 실제로는 Linux 시스템을 실행하는 완전한 PC입니다. 디스플레이, 듀얼 조이스틱, 트랙패드, 버튼, 트리거 및 터치 스크린이 있습니다. 또한 사용자는 타사 프로그램을 설치하고 운영 체제를 변경할 수도 있습니다.
테스트 현장에서 로봇을 이동하고 실시간으로 장치 피드백을 관찰하며 제어 지침을 신속하게 조정해야 하는 엔지니어에게는 컴퓨터, 디스플레이 화면 및 물리적 컨트롤러가 통합된 휴대용 장치가 매우 편리합니다. 전통적인 키보드와 마우스 또는 노트북 제어 방식과 비교하여 물리적 조이스틱과 버튼은 모바일 로봇을 직접 제어하는 데 더 적합합니다.
이 애플리케이션은 Steam Deck의 비교적 개방적인 하드웨어 및 소프트웨어 생태계를 다시 한 번 반영합니다. Valve는 사용자가 Steam 플랫폼에서 게임을 실행하도록 엄격하게 제한하지 않습니다. 개발자와 사용자는 이 장치를 일반 Linux 컴퓨터로 사용할 수 있습니다. 따라서 게임을 실행하는 것 외에도 휴대용 개발 플랫폼, 로봇 컨트롤러 또는 기타 전문 장비를 위한 운영 터미널로 변환할 수도 있습니다.
사실 스팀덱이 게임 외 로봇 조종에 활용된 것은 이번이 처음은 아니다. 이전에는 직원들이 Steam Deck을 사용하여 Disneyland의 Galaxy's Edge 영역에서 BDX 시리즈 로봇을 제어했습니다. 구체적인 적용 시나리오는 다르지만 공통점은 Steam Deck이 로봇 자체의 주요 컴퓨팅 플랫폼이 아닌 유연한 제어 인터페이스로 사용된다는 것입니다.
Airbus의 경우 Steam Deck는 실제로 임무를 수행할 때 미래의 ExoMars 로버의 구동 장비가 되지는 않을 것입니다. 미래의 화성 탐사선은 지구의 실시간 제어 없이 자율적으로 탐색해야 합니다. 지구와 화성 사이의 거리로 인해 상당한 통신 지연이 발생하기 때문에 지상 운영자는 원격 조종 자동차나 드론처럼 탐사선을 실시간으로 제어할 수 없습니다. 따라서 로버는 지형을 식별하고, 장애물을 파악하고, 주행 경로를 선택하기 위해 자체 카메라와 소프트웨어 시스템에 의존해야 합니다.
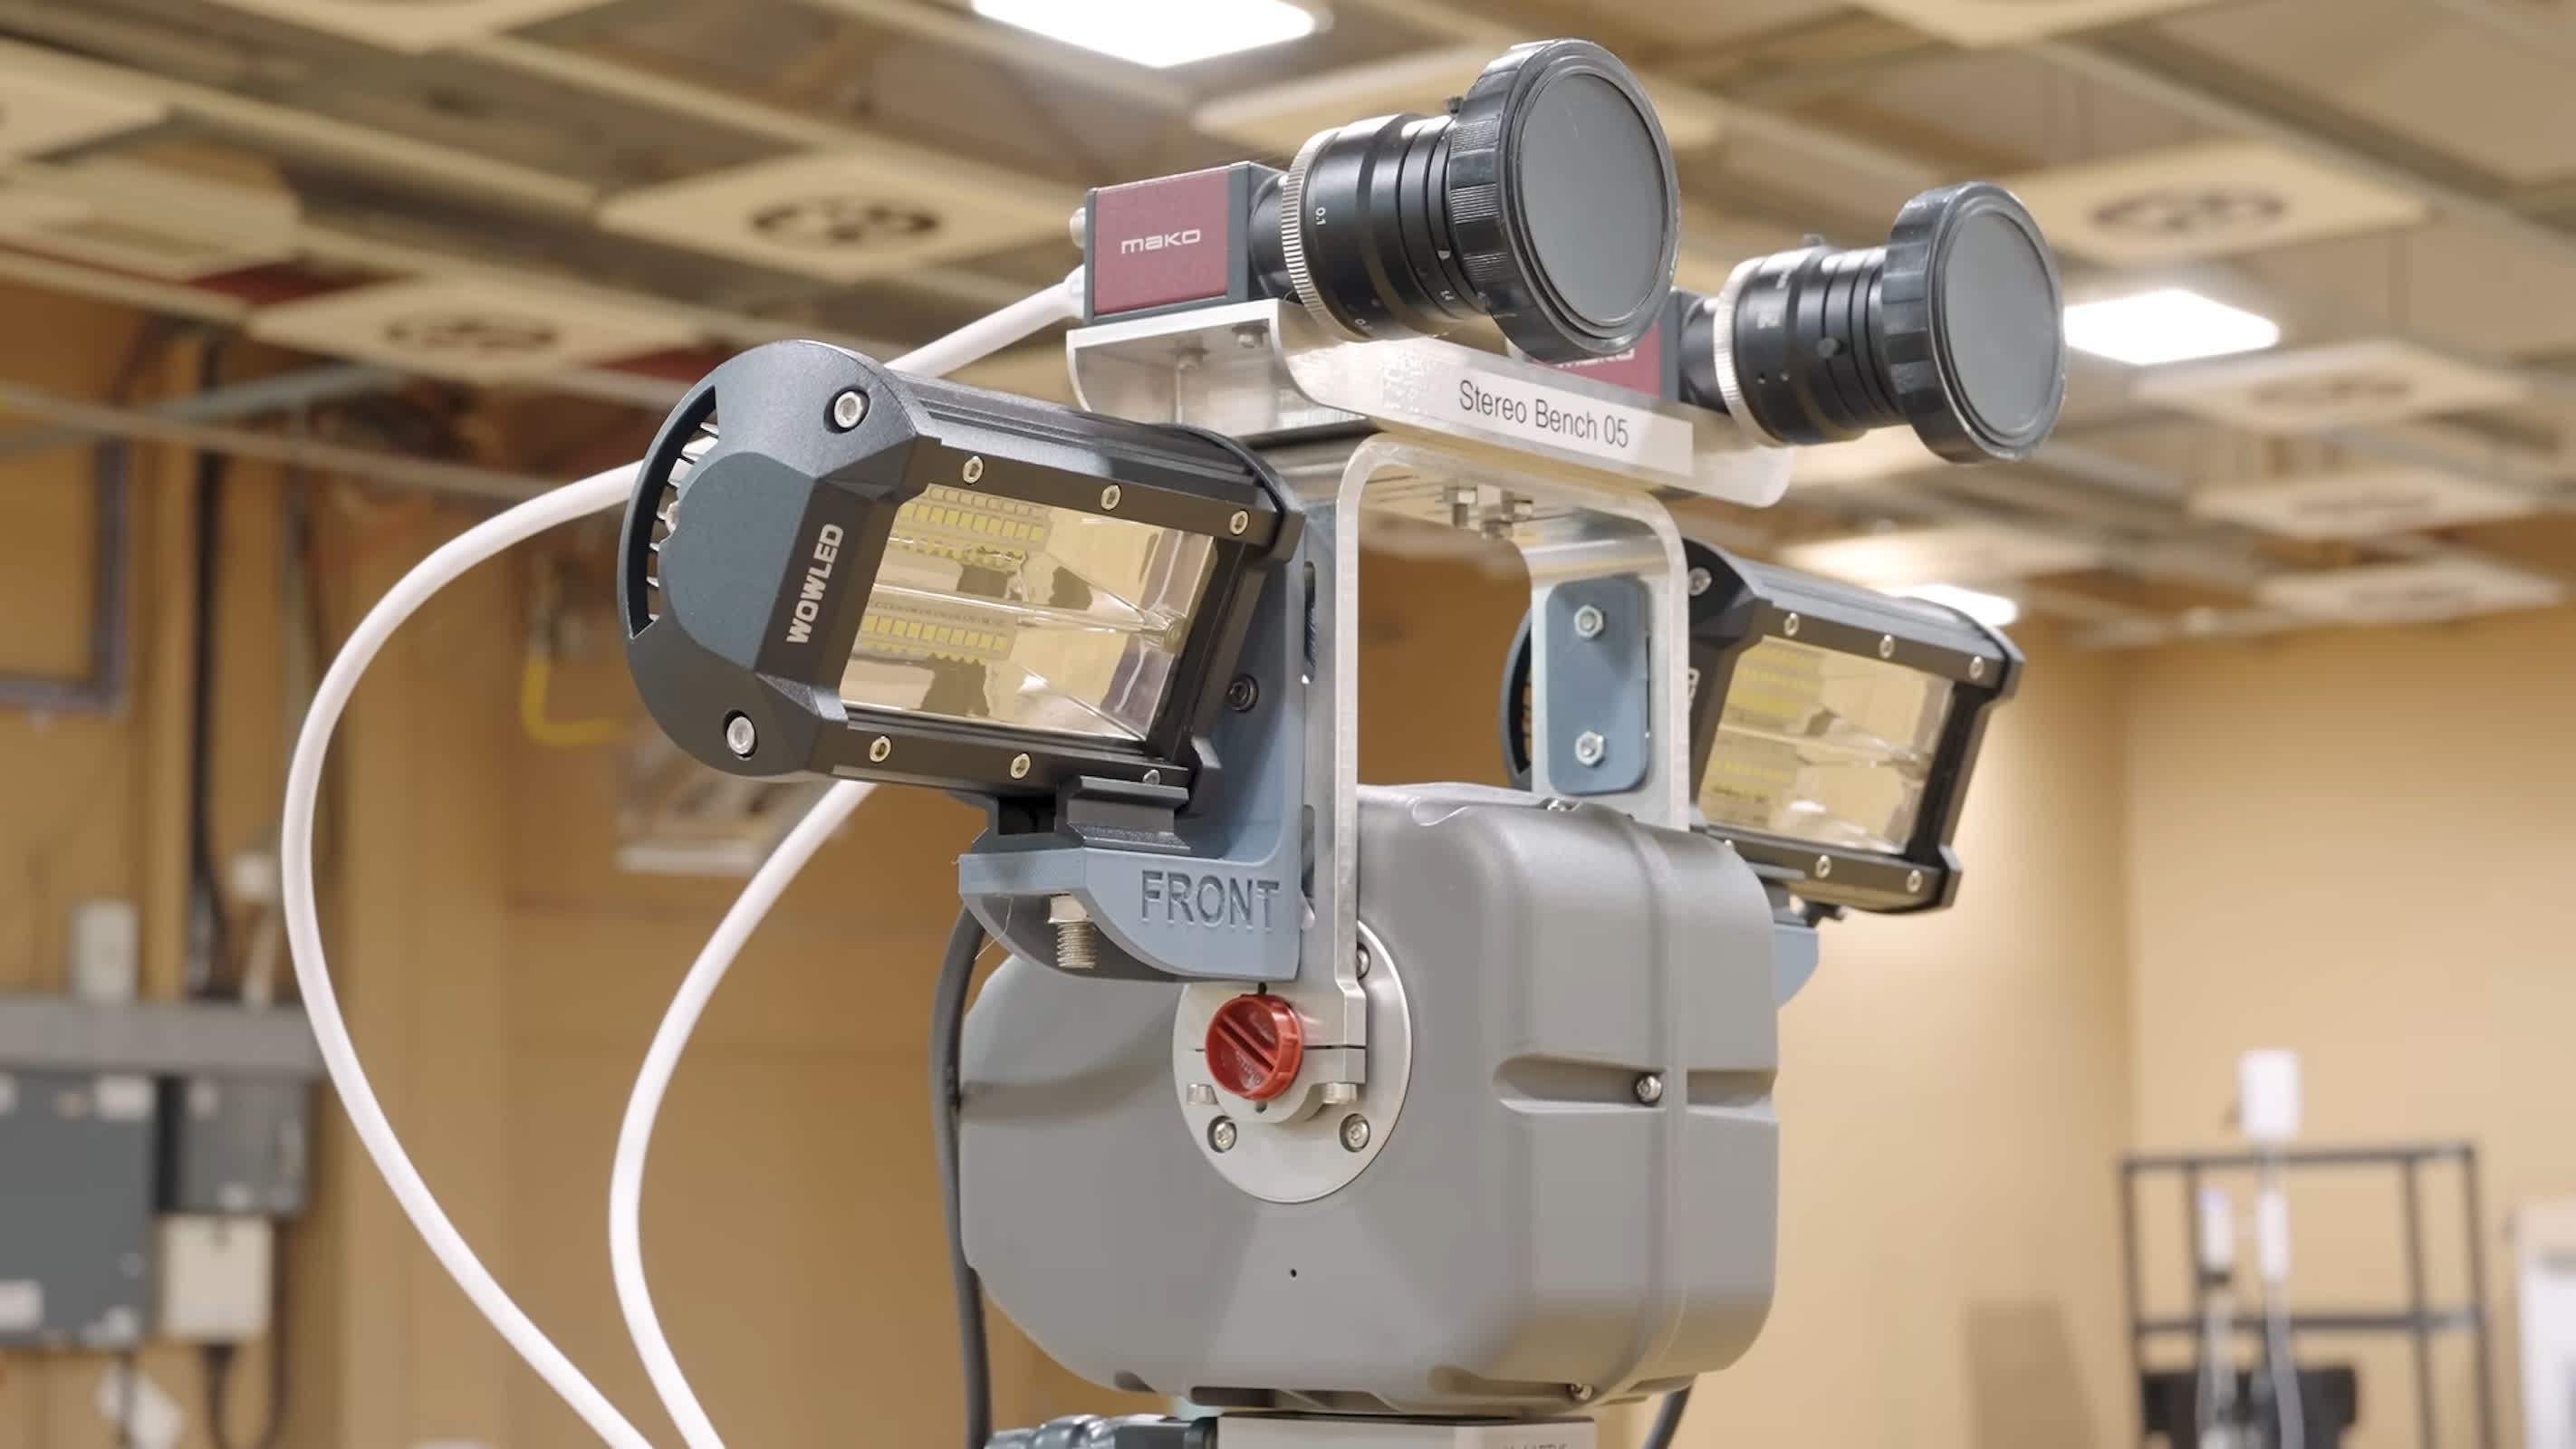
현재 Airbus가 개발한 ExoMars Rosalind Franklin 화성 탐사선은 고도로 자율적인 화성 탐사 능력을 달성하기 위한 것입니다. 로버에는 3D 파노라마 카메라 시스템이 장착되어 있으며 자율 항법 시스템을 사용하여 화성 표면에서 이동할 수 있습니다. 화성에서 과거나 현재 생명체의 증거를 찾기 위해 지하 2m 정도의 샘플을 채취할 수 있는 시추 장비도 탑재하고 있다.
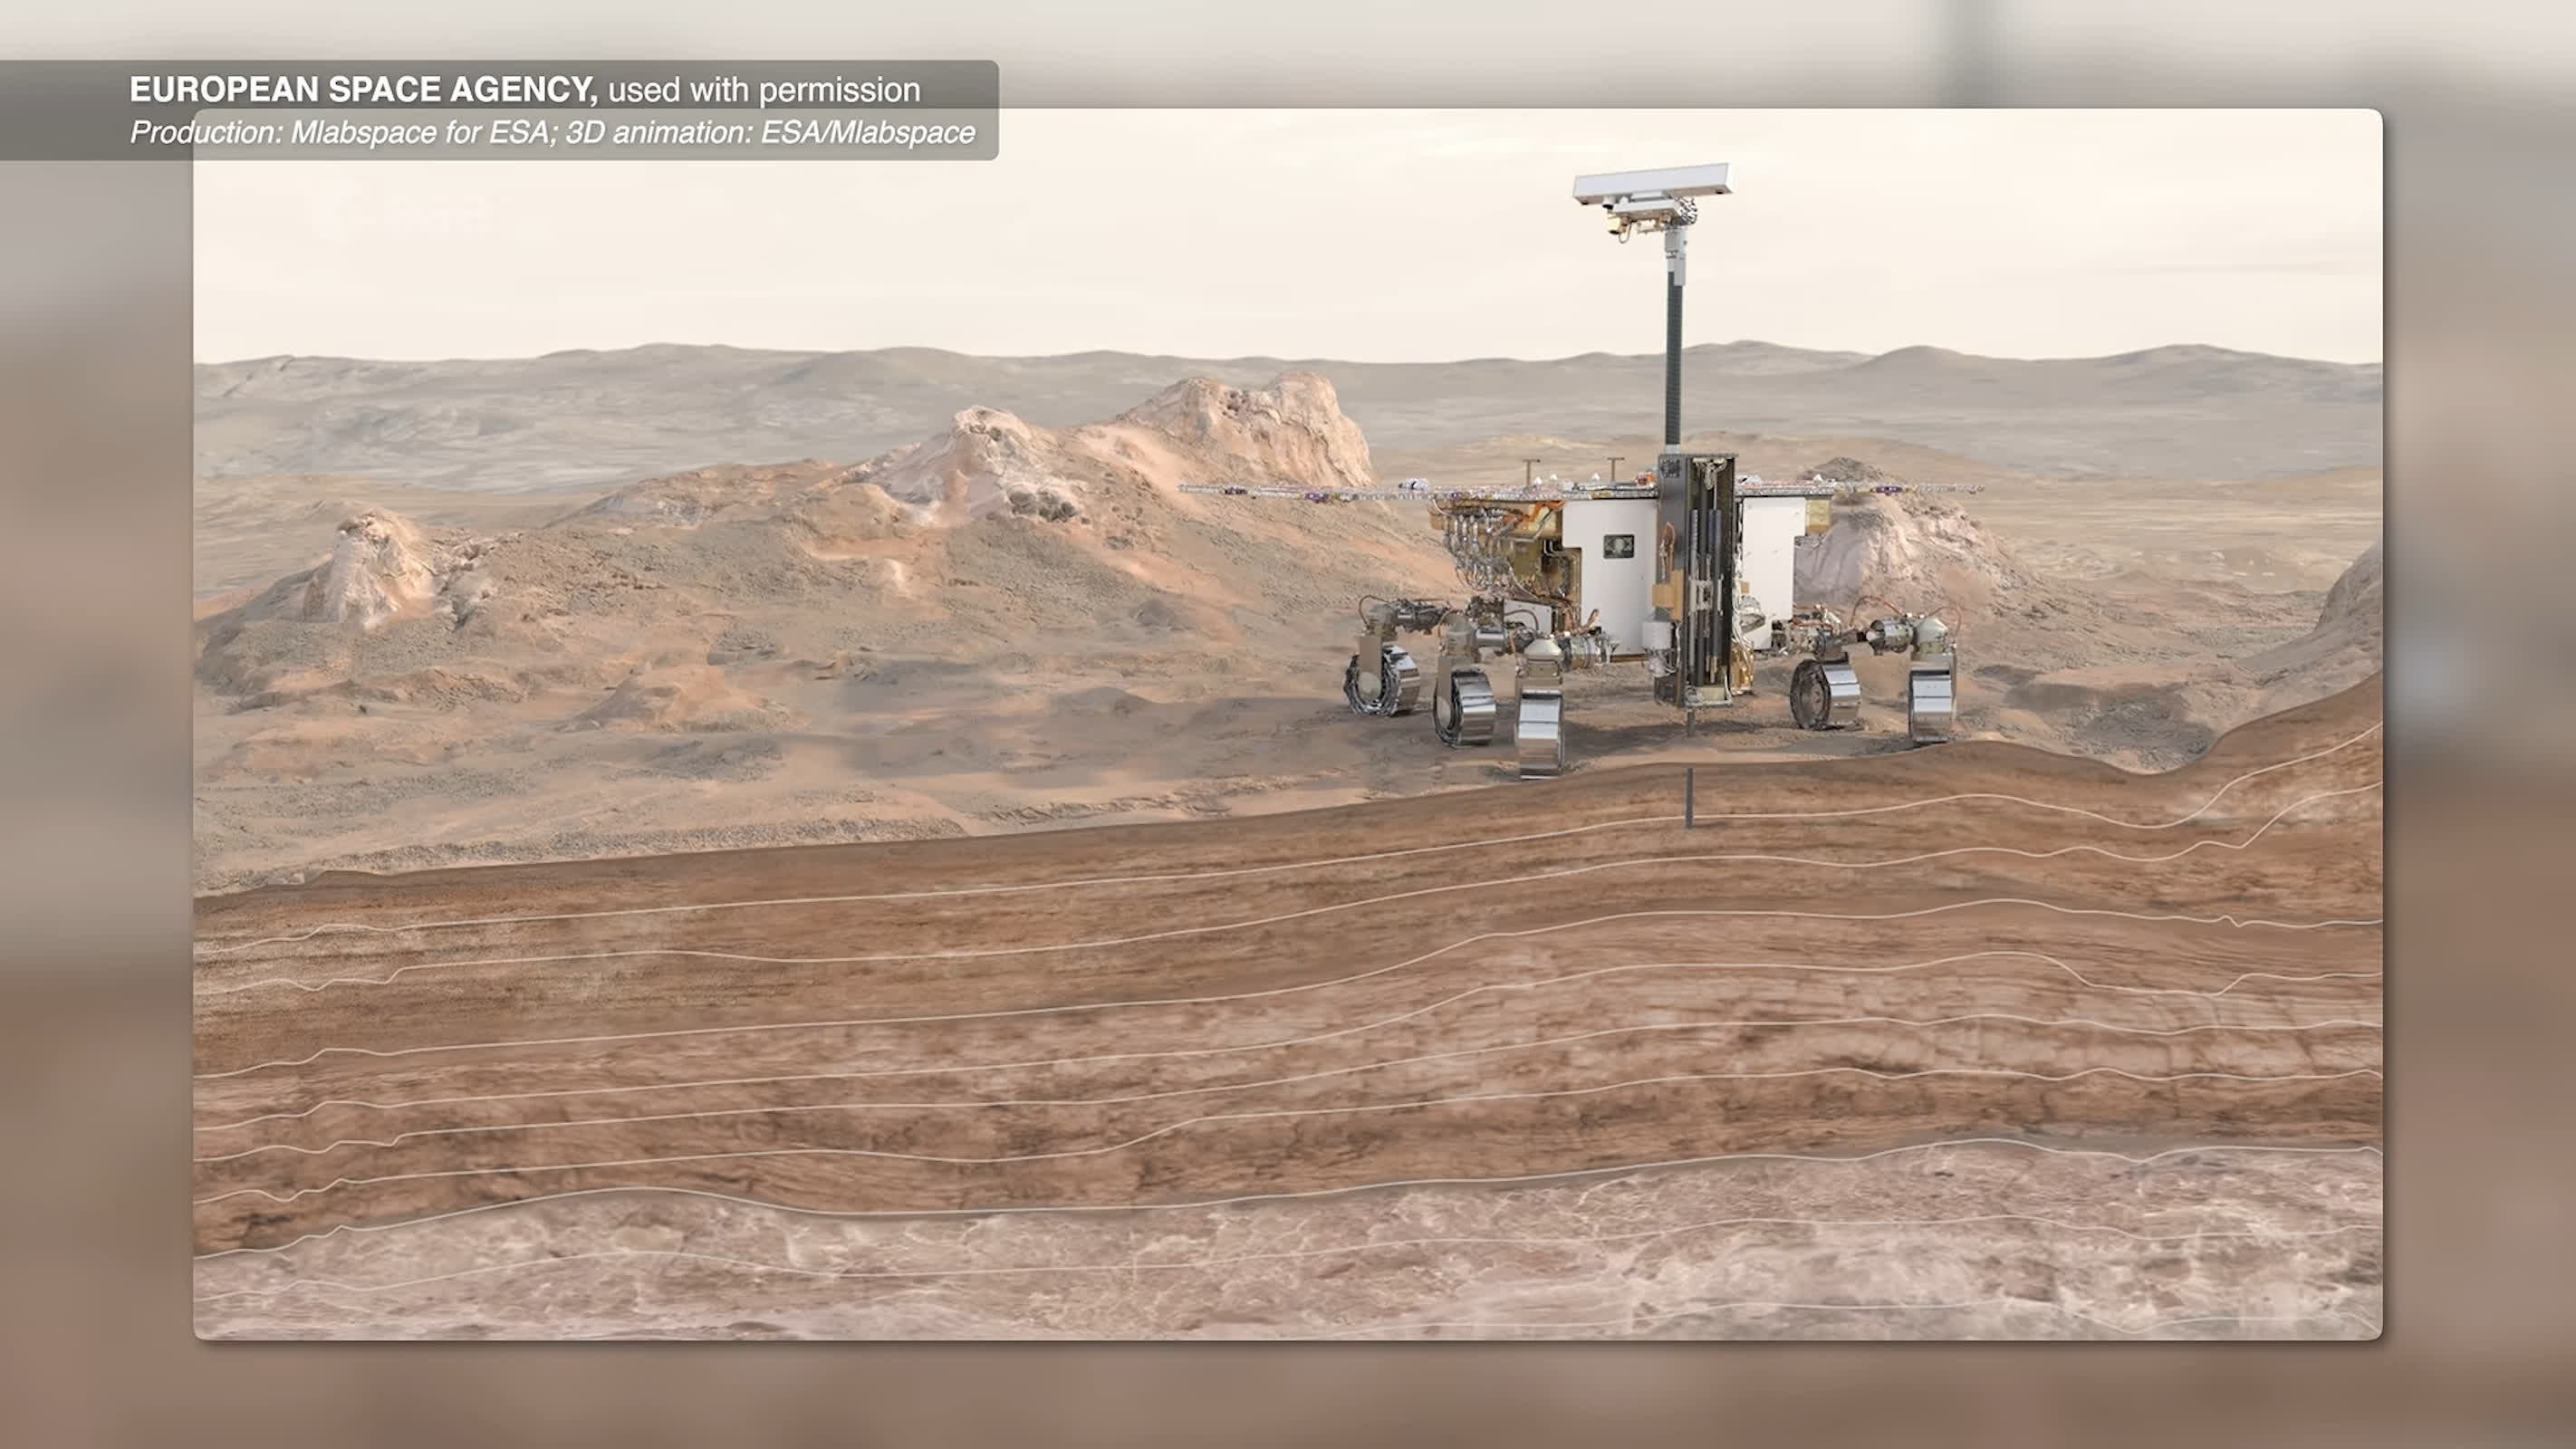
따라서 Steam Deck은 여기서 연구 개발 단계에서 지원 역할을 합니다. 엔지니어가 테스트 차량을 이동하고, 제어 시스템을 확인하고, 다양한 명령에 대한 로버의 반응을 관찰해야 할 때 손에 직접 잡을 수 있는 물리적 컨트롤러가 키보드 조작보다 더 편리할 것입니다.
에어버스는 이전에 로잘린드 프랭클린 화성 탐사선의 제조를 완료했으며 관련 임무의 개발 및 업그레이드에 계속 참여하고 있습니다. 당초 2022년 발사 예정이었던 엑소마스 임무가 러시아-우크라이나 분쟁 등의 요인으로 연기되면서 현재 임무 계획이 조정됐다. 화성 탐사선은 향후 발사돼 2030년쯤 화성에 도착할 것으로 예상된다. 에어버스는 착륙 플랫폼을 위한 기계, 열 제어, 추진 시스템 개발도 담당하고, 화성 탐사선이 착륙 후 빠르게 자율 운행에 들어갈 수 있도록 업그레이드하는 일도 담당하고 있다.
게임 콘솔부터 화성 탐사선 컨트롤러까지, Steam Deck의 장면은 대조로 가득 차 있는 것처럼 보이지만 실제로는 엔지니어링 관점에서 볼 때 상당히 합리적입니다. 완전한 PC 아키텍처, 개방형 운영 체제, 디스플레이 화면 및 성숙한 물리적 컨트롤러를 갖춘 장치는 로봇 테스트에 재사용할 수 있는 조건을 갖추고 있습니다. R&D 인력에게 적합한 제어 소프트웨어를 작성할 수 있는 한 이는 저렴하고 휴대 가능하며 조작하기 쉬운 인간-컴퓨터 상호 작용 단말기가 될 수 있습니다.
물론 이것이 Steam Deck가 화성에서 미래의 ExoMars 탐사선을 실제로 '운전'할 것이라는 의미는 아닙니다. 로버가 화성에 실제로 도착한 후 지상 엔지니어가 할 수 있는 일은 주로 높은 수준의 임무 지침을 보내는 것이고, 특정 경로 선택과 장애물 회피는 로버 자체에서 완료됩니다. Steam Deck의 임무는 엔지니어가 이 자율 시스템을 화성 환경에 공식적으로 적용하기 전에 보다 편리하게 테스트하고 개선할 수 있도록 돕는 것입니다.
댓글