요약:
푸단대 연구팀은 로봇의 발에 부착된 초박형 고분자 필름을 개발했는데, 이 필름은 로봇이 특정 지면에 닿으면 직접 전기를 발생시키고, 전기 신호를 통해 발 밑의 재질과 표면 거칠기를 판단할 수 있다. 이 연구는 내셔널 사이언스 리뷰(National Science Review)에 게재되었습니다. 이는 마이크로 로봇이 오랫동안 직면해왔던 전원 공급 문제를 겨냥한 것입니다. 연구자들은 약 1.7g 무게의 마이크로 로봇이 상용 배터리를 사용하면 약 2분 동안만 기어갈 수 있다고 지적했습니다. 배터리 수명을 2시간으로 늘리면 배터리 무게는 로봇 전체 무게의 약 94%를 차지해 기존 리튬 배터리의 에너지 밀도 성능을 훨씬 뛰어넘는다.
이 '피부' 층은 가교된 폴리아크릴산 칼륨으로 만들어지며 로봇의 발에 직접 필름을 형성합니다. 두께는 약 135미크론이고 면적은 약 1제곱밀리미터로 줄일 수 있다. 이는 보행 마찰이나 압력을 사용하여 전기를 생성하는 것이 아니라 개방형 전기화학적 전원을 사용합니다. 발바닥이 알루미늄 및 아연과 같은 활성 표면에 접촉한 후지면 물질이 전자를 방출합니다. 멤브레인 위의 백금/탄소 반응층은 공기 중의 산소와 수분을 이용해 전자를 받아 전류를 형성하고, 발을 들어 올리면 바로 반응이 멈춘다. 즉, 로봇은 접점재료의 화학에너지를 소비하게 되고, 무한정 지속할 수 있는 '자유전기'를 얻는 대신 금속표면이 점차 산화하게 된다.
연구팀은 이 필름이 아연 표면에서 제곱센티미터당 133밀리와트, 알루미늄 표면에서 103밀리와트의 전력 밀도를 달성할 수 있다고 보고했는데, 이는 일반적인 마이크로 배터리보다 약 10배 더 높은 수치입니다. 사용 가능한 재료에는 실리콘, 주석 및 납도 포함됩니다. 실험 로봇의 크기는 약 6.7 x 5.7 cm입니다. 연구보고서에는 약 150일에 걸친 지속적인 테스트를 통해 1만보 이상을 축적했으며, 약 2g의 알루미늄을 섭취한 뒤 100만보 이상을 걸었다고 나와 있다. 또한 팀은 기울어진 금속판을 오르고 LED를 켜고 Bluetooth 송신기를 구동하는 로봇을 시연했습니다. 이 멤브레인은 최저 영하 20도부터 최고 80도까지의 환경에서 작동할 수 있으며 48시간 동안 상대습도 20%에 방치한 후에도 방전될 수 있습니다.
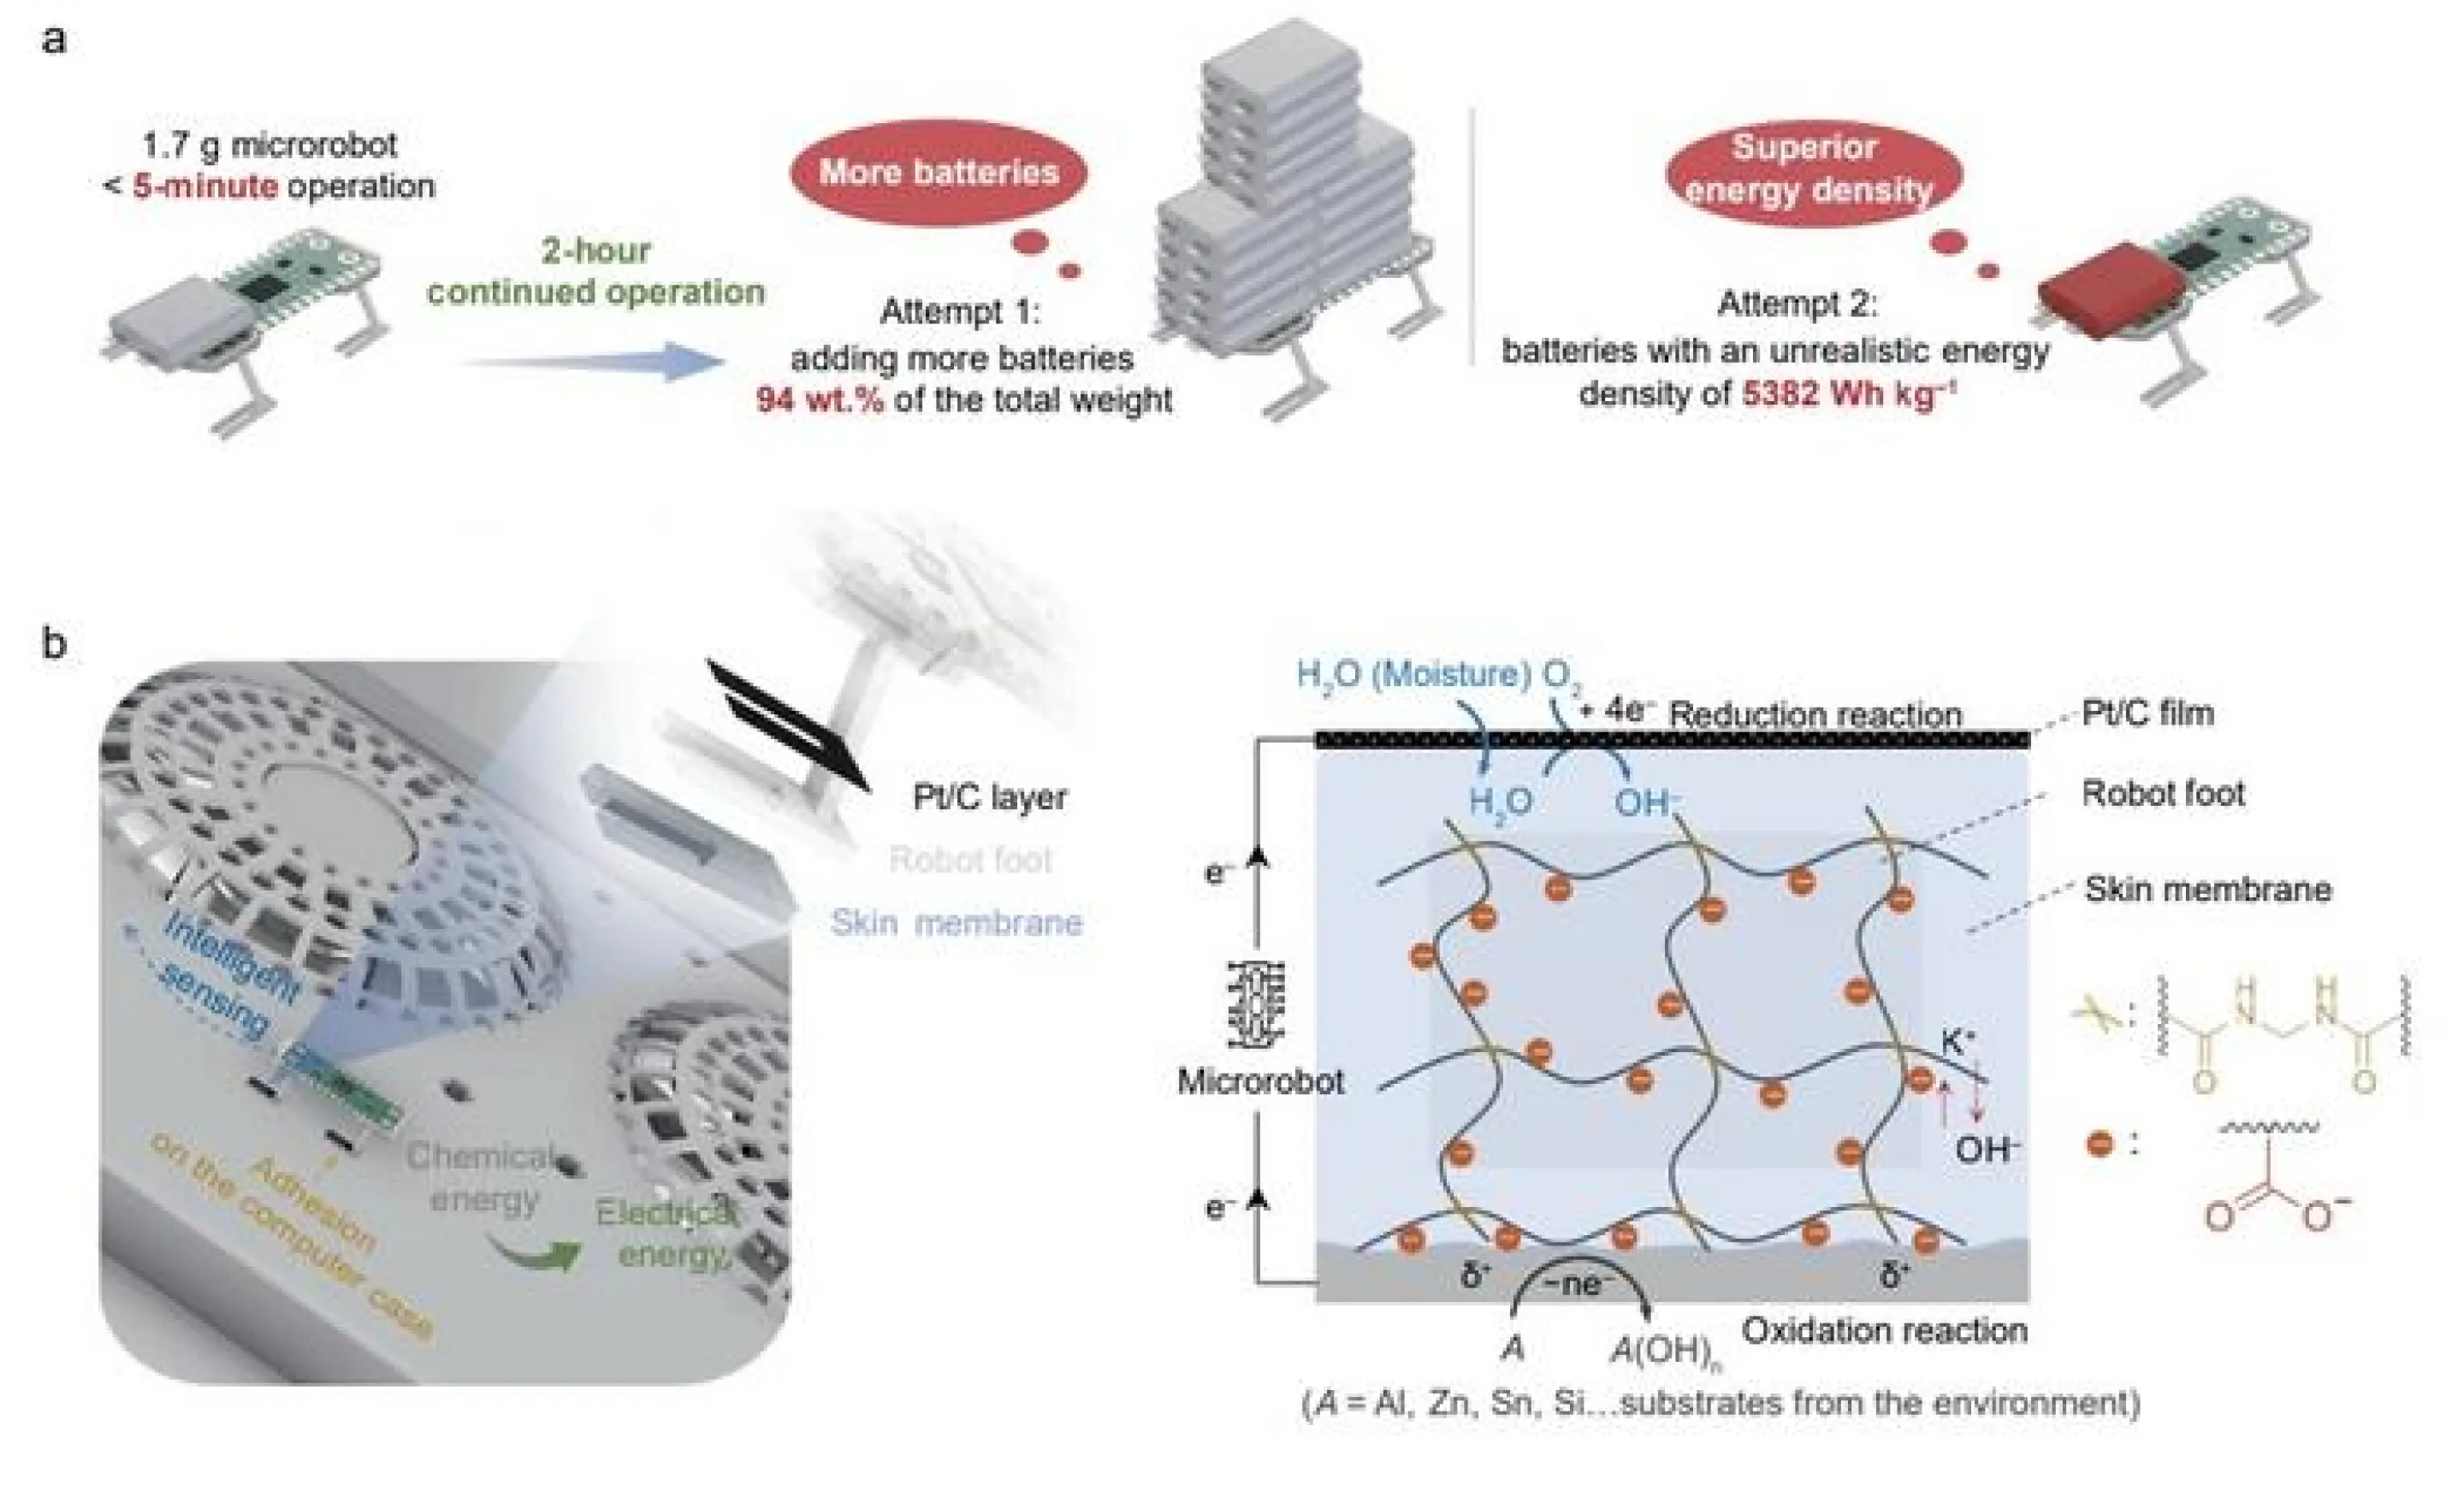
이 영화에는 센싱 기능도 있습니다. 서로 다른 접지 표면은 서로 다른 전기화학 반응 속도와 이온 이동을 유발하여 구별 가능한 전기 신호를 생성합니다. 표면 거칠기의 변화는 신호도 변경하므로 로봇은 환경을 식별하고 에너지 추출에 더 적합한 경로를 적극적으로 찾을 것으로 예상됩니다. 그러나 플라스틱, 유리, 토양 및 유기 조직과 같은 화학적으로 불활성인 표면에는 직접 전력을 공급할 수 없기 때문에 연구원들은 이러한 영역에 걸쳐 완충 장치로 작은 슈퍼커패시터를 추가했습니다. 장기간의 작동 역시 전해질 변화에 의해 영향을 받게 되며, 성능을 유지하려면 실험 중에 수산화칼륨을 보충해야 합니다.
현재 이 제품은 여전히 실험실 단계에 있는 전원 공급 장치 및 감지 프로토타입입니다. 연구 결과는 특정 물질의 표면에 크롤링 테스트를 한 것으로, 이미 재난 지역 수색 및 구조, 원자력 시설 점검, 상업 배치 등에 사용할 수 있는 제품은 아니다. 그 잠재적인 가치는 마이크로로봇이 부피가 큰 배터리나 외부 전원에 덜 의존하도록 만드는 데 있지만, 실제 임무가 계속 작동할 수 있는지 여부는 사용 가능한 표면 재료, 전해질 유지 관리 및 환경의 에너지 완충 설계에 따라 달라집니다.
댓글