요약:
MIT 엔지니어들은 살아있는 골격근 세포로 구동되는 얇은 수중 로봇을 개발했습니다. 이 장치에는 기존 모터가 없습니다. 본체는 각각 길이가 약 15mm, 너비가 7mm, 두께가 0.5mm인 독립적으로 제어 가능한 2개의 젤 핀으로 구성되어 있습니다. 표면은 두께가 15미크론 미만인 얇은 근육 세포층으로 덮여 있습니다. 연구팀은 쥐의 골격근 세포가 청색광에 반응할 수 있는 감광성 이온 채널을 발현하도록 했습니다. 약 470나노미터 파장의 청색광을 조사한 후 세포가 수축하면서 젤핀을 펄럭이게 하여 로봇을 밀어 물 속에서 움직인다.
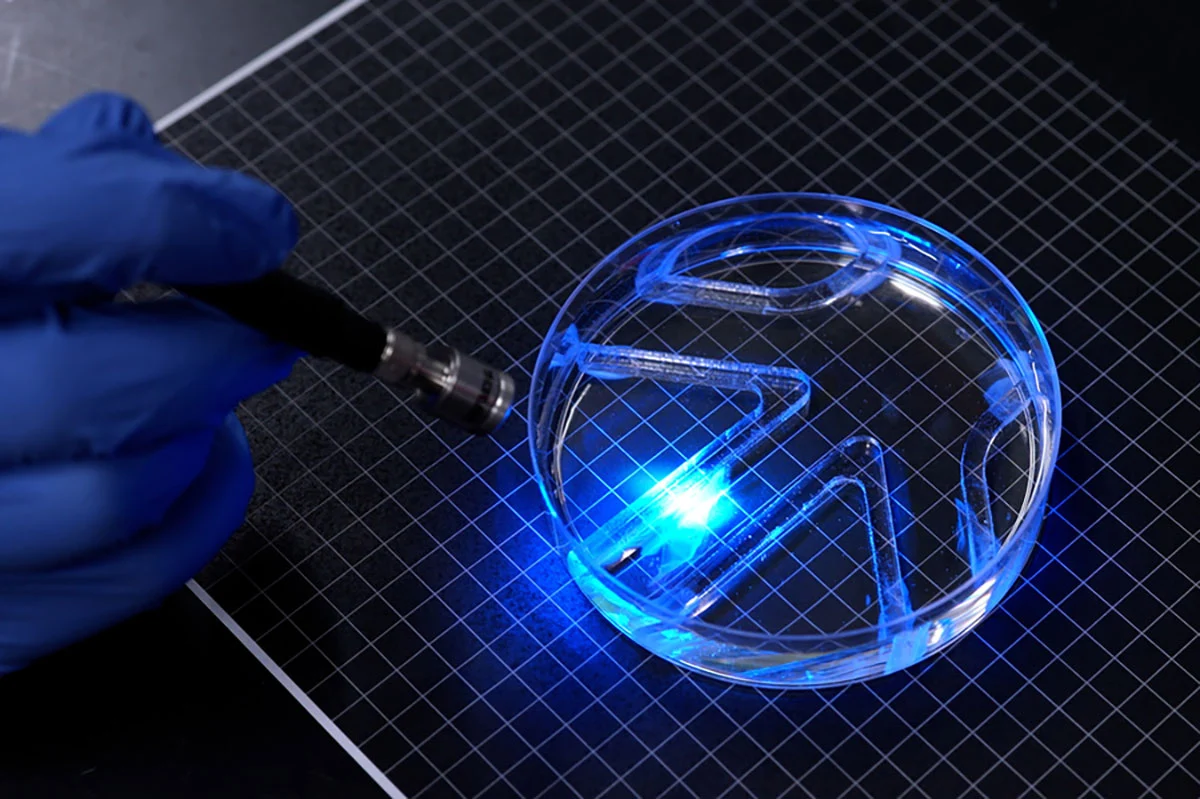
연구 결과는 'Advanced Functional Materials'지에 게재되었습니다. 연구팀은 GelMA라고 불리는 메타크릴화 젤라틴으로 지지체를 만들고 표면에 홈을 새겨 근육 세포가 같은 방향으로 정렬되도록 유도했습니다. 이전에 사용된 피브린 젤과 비교하여 GelMA 지지체는 근육 수축을 더 잘 견딜 수 있으며 세포 움직임에 따라 수축될 가능성이 적습니다. 또한 실험에서는 바닥에 있는 사각형 홈이 호 모양의 홈보다 근육 세포 배열, 섬유 융합 및 조화로운 힘 생성에 더 도움이 된다는 사실도 발견했습니다. 연구원들은 또한 수축 변위를 향상시키기 위해 반복적인 플래시 자극을 통해 근육 조직을 "훈련"했습니다. 마지막으로, 별도로 제어되는 두 개의 근육 조직 조각이 로봇의 왼쪽 및 오른쪽 핀을 형성합니다. 연구원은 한쪽을 개별적으로 운전하거나 동시에 양쪽을 운전하여 이동 방향과 속도를 변경할 수 있습니다.
페트리 접시 탱크에서 연구원들은 간단한 미로를 통해 로봇을 안내하기 위해 광원을 수동으로 움직였습니다. 논문에 보고된 최대 선형 속도는 분당 동체 길이의 약 4배이며, 최대 회전 속도는 분당 약 1200도입니다. 이는 올림픽 수영 선수보다 훨씬 느리지만 천천히 움직이는 황소상어와 비슷하다고 MIT는 말했습니다. 여기서 "내비게이션"은 광원을 제어하기 위해 외부 인력에 의존하며 로봇에는 아직 자율적인 인식, 의사 결정 또는 온보드 제어 시스템이 없습니다.
이 논문은 또한 최적화된 2차원 근육막의 단위 부피 수축력이 3차원 근육 조직의 수축력의 약 20배라고 보고합니다. 고정 지지대에서 분리된 후 기능 유지 시간이 기존 fibrin 구조의 경우 10분 미만에서 GelMA 구조의 경우 30일 이상으로 향상되었습니다. 이 30일은 실험에서 고정 지지대 없이 근육막 액추에이터의 기능적 수명을 의미하며, 로봇이 한 달 동안 지속적으로 수영할 수 있다는 의미는 아닙니다. 연구에 따르면 가벼운 자극 훈련 후 조직 변위는 훈련받지 않은 대조군에 비해 약 4배나 되는 것으로 나타났습니다.
이 디자인은 기존 바이오 하이브리드 로봇의 크기가 크고 3차원 배양 근육 세포가 많이 필요한 문제를 해결하는 것을 목표로 합니다. 연구팀은 부드럽고 환경에 반응하며 특정 자가 치유 능력을 갖춘 생체 조직이 미래에 취약한 물 탐사 및 환경 모니터링과 같은 작업에 사용될 수 있다고 믿습니다. 그러나 연구는 여전히 단일 마우스 근육 세포주, 단순한 지느러미 및 외부 청색광 자극에 의존하고 있습니다. 팀은 다음 단계는 속도를 높이기 위해 차체 구조를 최적화하고 미세 광원과 휴대용 전원 공급 장치의 통합을 탐색하는 것이라고 말했습니다. 최소 침습 수술과 같은 적용은 현재 장기적인 아이디어일 뿐 아직 실제로 검증되지 않았습니다.
댓글