요약:
MIT 엔지니어들은 살아있는 골격근 세포로 구동되는 얇은 수영 로봇을 개발했습니다. 이는 츄잉껌 크기의 유연한 하이드로겔 필름과 두 개의 지느러미 모양 구조로 구성됩니다. 근육 세포가 지느러미를 덮습니다. 연구팀은 빛을 이용해 근육 수축을 자극하고 지느러미를 펄럭이게 하여 로봇이 물 속에서 앞으로 나아갈 수 있도록 합니다. 왼쪽과 오른쪽 지느러미에 번갈아 빛을 비추면 연구원들은 동물의 방향을 바꾸고 페트리 접시에 있는 간단한 수중 미로를 통과하도록 유도할 수 있었습니다.
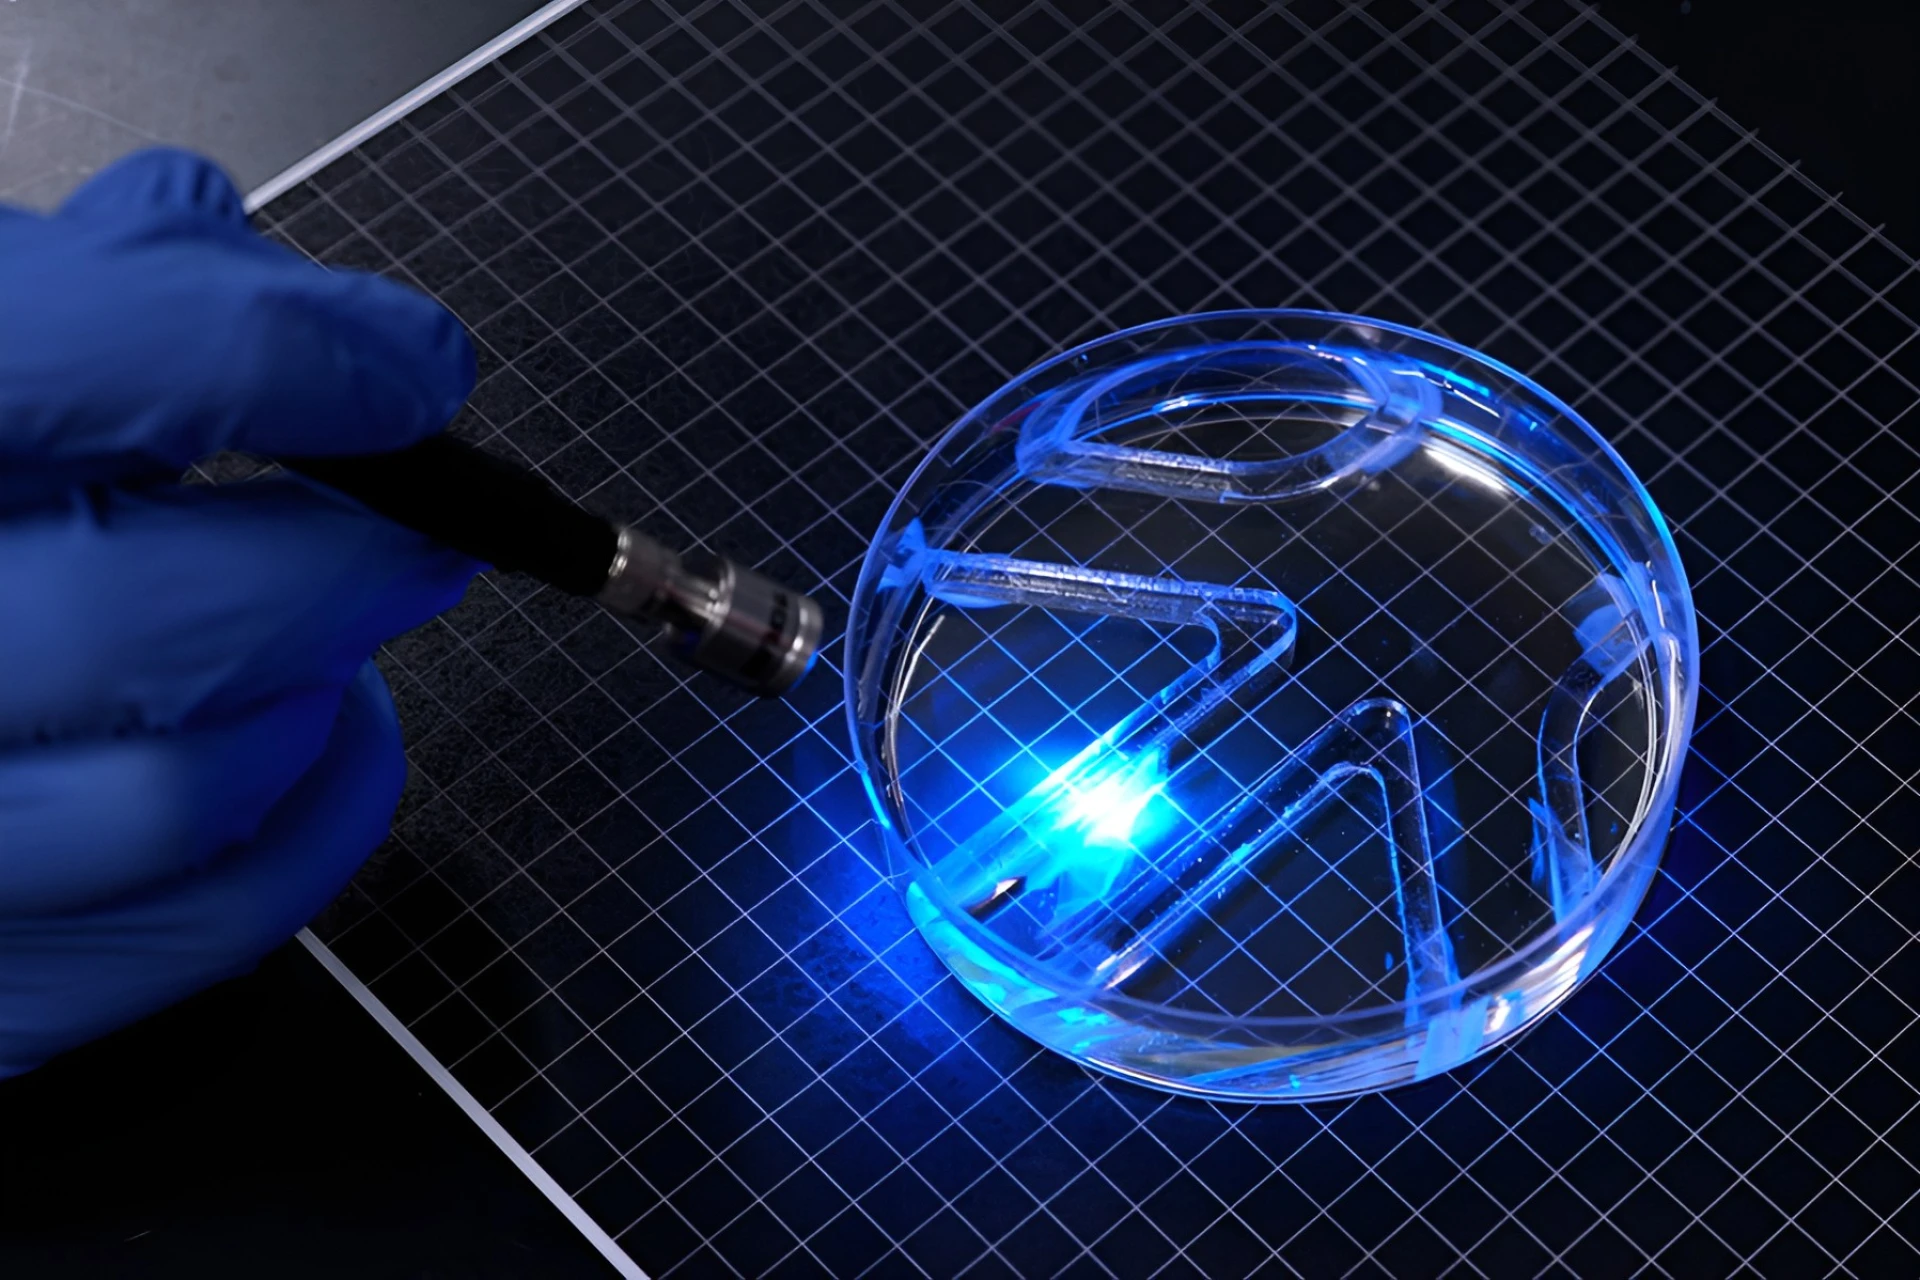
이 로봇은 단층의 근육 세포막을 사용하며 전체 구조의 두께는 약 0.5mm입니다. 연구팀은 젤라틴메타크릴레이트(GelMA)를 사용해 지지골격을 만들고, 표면에 사각형 모양의 홈을 눌러 세포가 홈을 따라 배열되고 같은 방향의 근섬유로 융합되도록 했다. 연구자들은 과거에 사용했던 피브린 젤은 너무 부드러워서 근육이 수축할 때 쉽게 주름이 졌다고 말했습니다. 더 강한 GelMA와 사각형 홈은 세포를 더 잘 지지하고 근육이 함께 작용하여 힘을 발휘하는 데 도움이 됩니다. 각 핀의 길이는 약 15mm, 너비는 7mm, 두께는 0.5mm입니다.
로봇은 빛에 반응하도록 유전적으로 변형된 골격근 세포를 사용합니다. 연구팀은 우선 하루에 두 번씩 15분씩 빛 펄스로 세포를 자극했다. 훈련을 받지 않은 대조군에 비해 훈련 후 지느러미 변위가 약 4배 증가했습니다. 논문에서는 이 2차원 근육 필름이 밀리뉴턴 수준의 힘과 밀리미터 수준의 스트로크를 생성할 수 있다고 보고합니다. 단위 조직 부피당 수축력 밀도는 3차원 근육의 약 20배이며, 고정되지 않은 상태에서의 지속적인 작업 능력도 10분 미만에서 30일 이상으로 증가했습니다.
최적의 테스트 조건에서 로봇의 선형 수영 속도는 분당 약 4자기 길이이며, 회전 속도는 분당 최대 1,200도에 달할 수 있습니다. 이를 제어하기 위해 페트리 접시 외부에 광원을 유지해야 하는 연구자가 여전히 필요하며 아직 온보드 전자 장비나 자율 항법 기능이 없습니다. 따라서 "고정되지 않음"은 로봇 본체가 외부 브래킷에 연결될 필요가 없다는 의미이며 외부 조명 제어 없이 독립적으로 작동할 수 있다는 의미는 아닙니다. 연구진도 현재 구조가 단순하고 수영 속도가 느리며, 개방 수역에서 활용되기까지는 아직 갈 길이 멀다는 점을 인정했다.
연구팀은 MIT 기계공학과 부교수인 리투 라만(Ritu Raman)이 이끌었고, 첫 번째 저자는 대학원생 마히라 바와(Mahira Bawa)였습니다. 이번 연구 결과는 '2차원 골격근 필름 액츄에이터가 바이오하이브리드 로봇의 효율성을 향상시킨다'라는 제목으로 Advanced Functional Materials에 게재됐다. 연구팀은 얇은 디자인이 많은 수의 세포를 필요로 하는 3차원 근육 블록보다 세포 친화적이고 제조 비용도 저렴할 수 있으며, 운동 효율도 향상될 것으로 기대하고 있다. 미래에는 환경 모니터링에 사용될 수도 있고 취약하고 예측할 수 없는 환경에서 정밀한 탐지 작업을 수행하는 데 사용될 수도 있습니다. 그러나 현재 연구에서는 단 하나의 세포주, 단방향으로 배열된 근육 섬유 및 단순한 골격 구조만을 사용하고 있습니다. 팀의 다음 단계는 몸체와 지느러미 디자인을 최적화하고, 수영 속도를 높이며, 다른 움직임 모드를 탐색하는 것입니다.
댓글