요약:
NYU Tandon School of Engineering의 연구팀은 머리와 꼬리 사이에 물을 펌핑하여 무게 중심을 변경하는 WorMa라는 수륙 양용 파도 로봇을 개발했습니다. 이 로봇으로 동일한 기계로 언덕을 오르고, 계단을 건너고, 물 속에서 수영할 수 있습니다. 이번 연구는 'Advanced Robotics Research'에 게재됐다. 연구원들은 파도 로봇이 육지에서 물로, 그리고 물에서 해안으로 올라갈 때까지 완전한 지형 변환 능력을 보여준 것은 이번이 처음이라고 말했습니다.
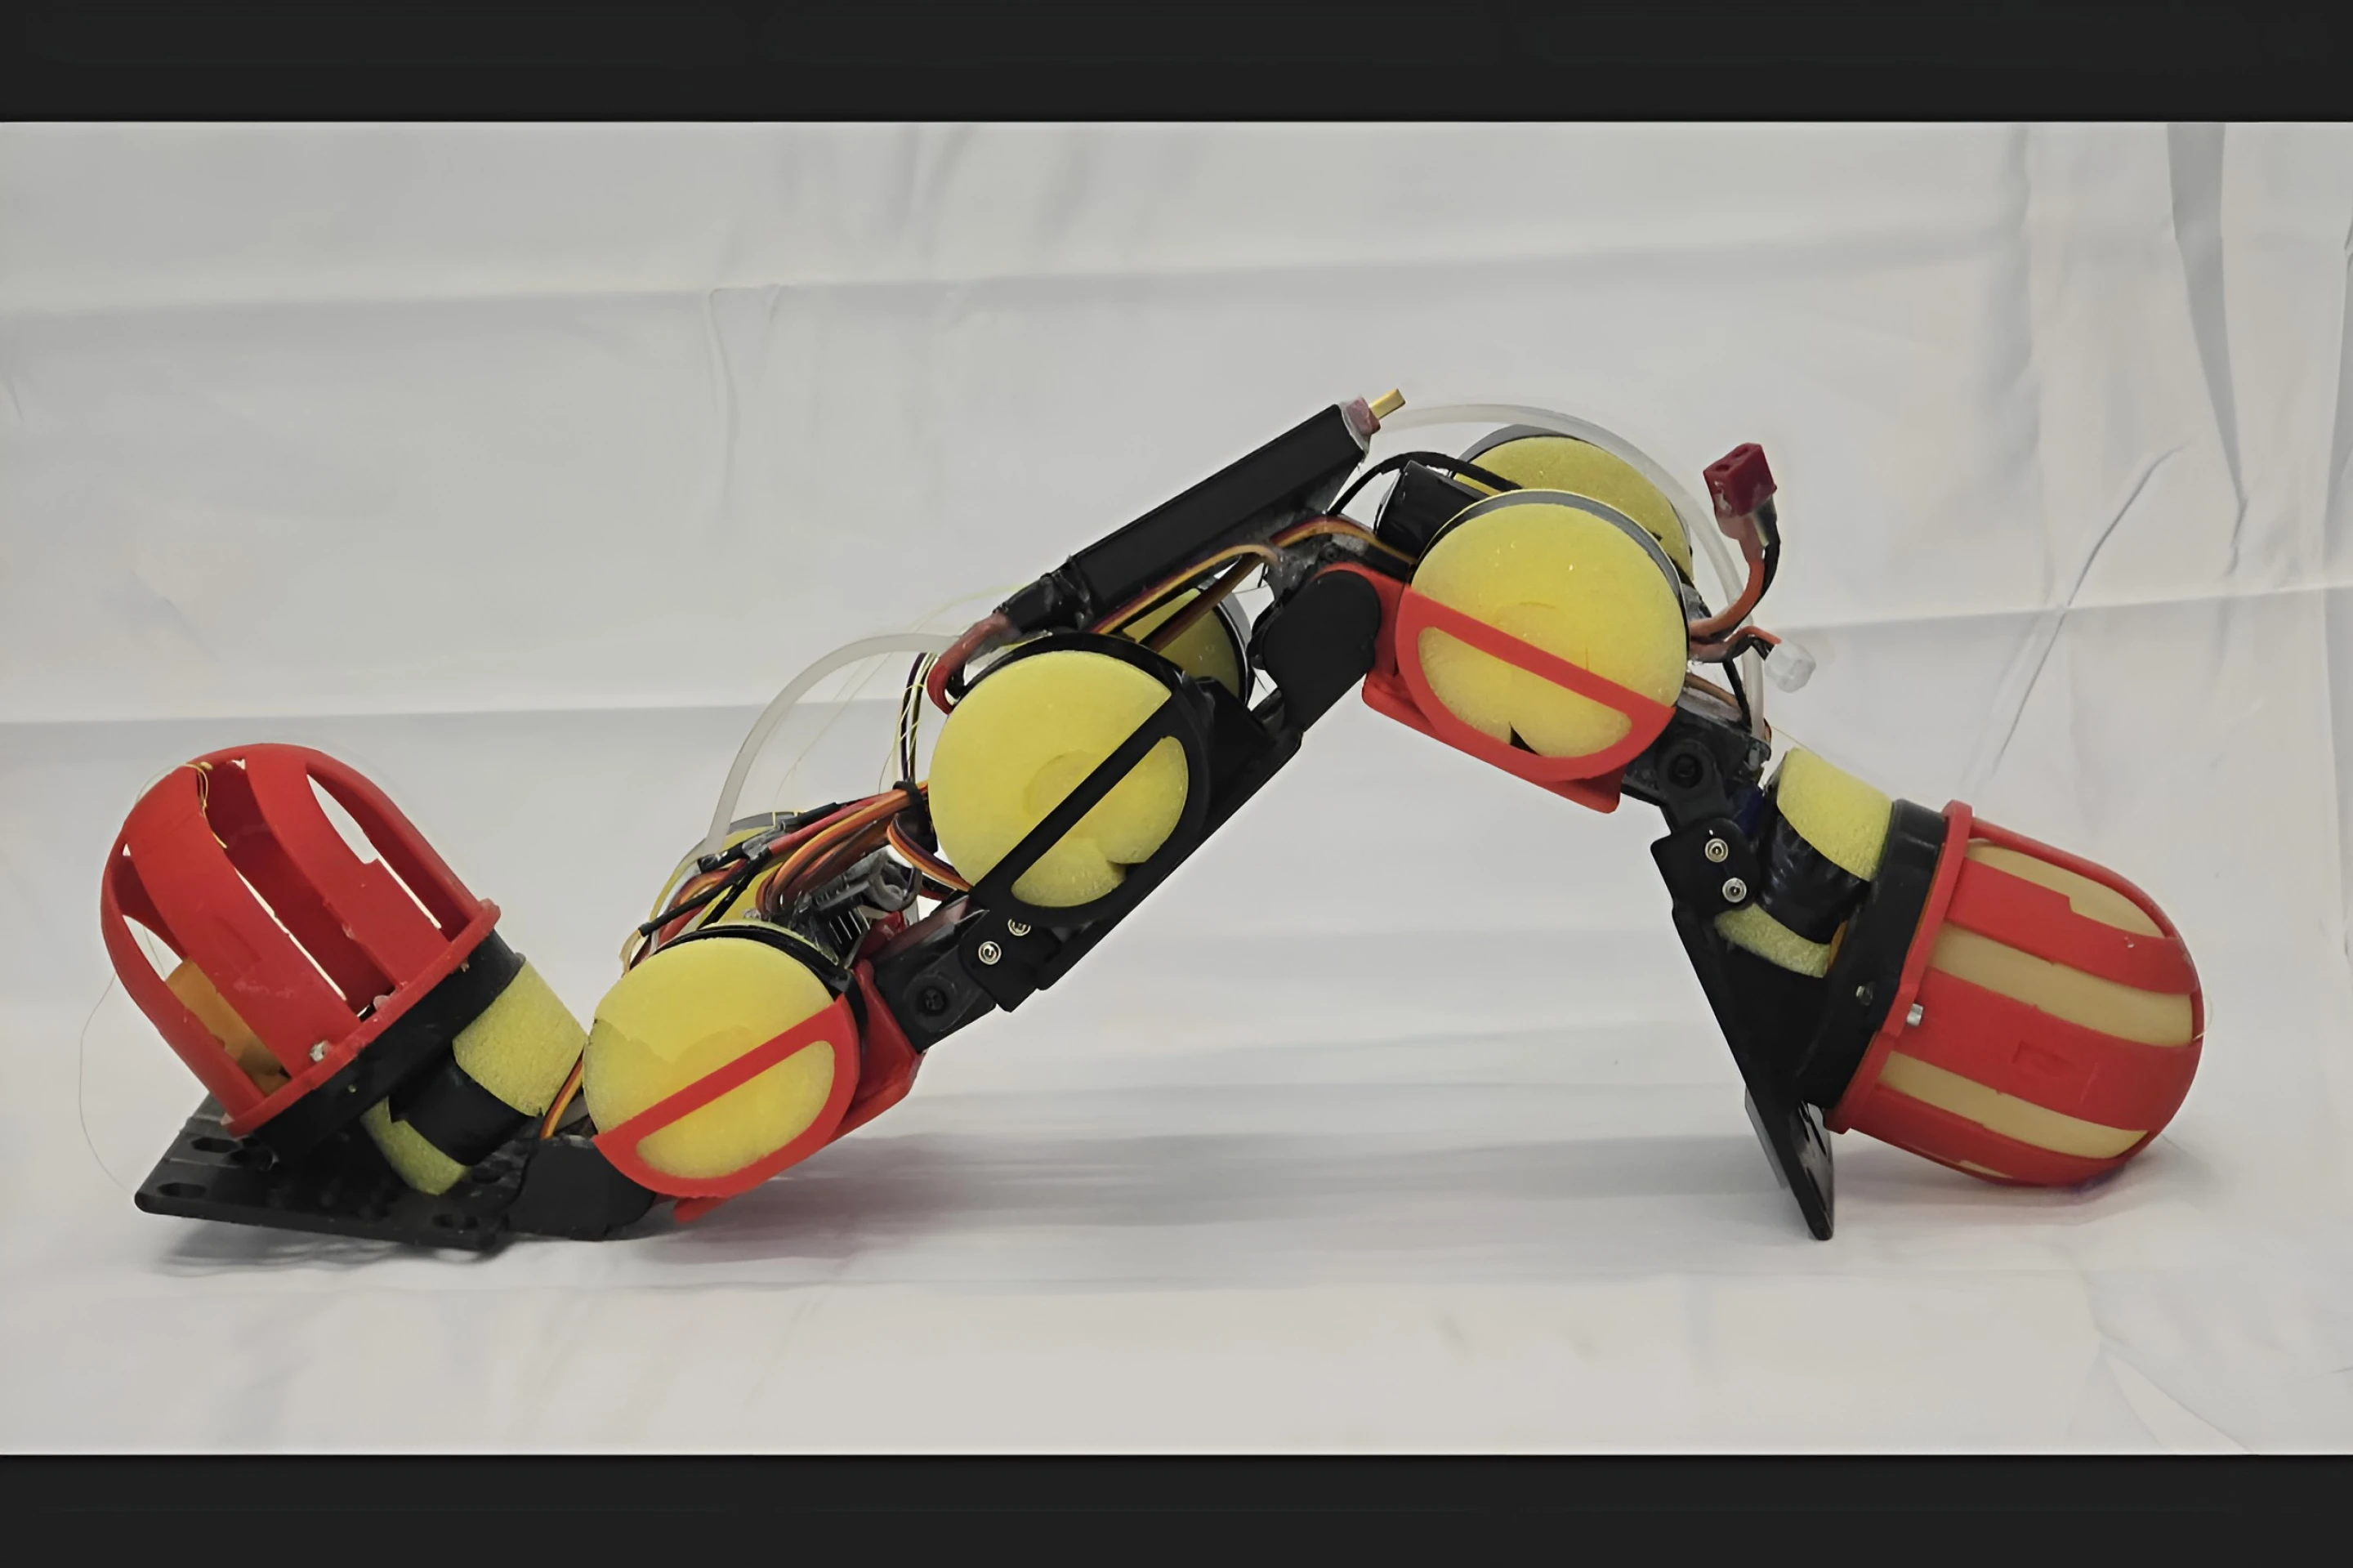
WorMa의 크기는 길이 50cm, 너비 13cm, 높이 10cm, 무게는 약 1.063kg입니다. 5개의 견고한 커넥팅 로드와 4개의 조인트로 구성됩니다. 각 로봇에는 머리와 꼬리에 라텍스 풍선 물 주머니가 있고 중앙에 12볼트 연동 펌프가 장착되어 있어 양 끝 사이에 로봇 전체 무게의 28%에 해당하는 약 300g의 물을 전달할 수 있습니다. 동체 양쪽에는 폼 플로팅 소재가 설치되어 있으며 하단에는 실리콘 마찰 패드가 있습니다. 연구팀은 기본적으로 물의 위치를 조정하여 지면 압력과 부력 상태를 변경하면서 다양한 지형에서 기본적으로 동일한 기복 보행을 유지할 수 있도록 했습니다.
경사면을 오를 때 물이 머리 쪽으로 펌핑되어 앞쪽 끝과 지면 사이의 압력과 마찰이 증가합니다. 실험에서 머리가 무거운 구성을 통해 로봇은 19.5도 경사를 성공적으로 오를 수 있었으며, 이는 가장 가파른 경사를 통과할 수 있는 테스트 구성의 유일한 솔루션이었습니다. 단위 이동 거리당 에너지 소비량도 다른 무게 중심 구성보다 최소 33% 낮았습니다. 물에서는 그 반대입니다. 물을 꼬리쪽으로 이동시키면 로봇이 머리가 무거운 구성보다 최고 속도가 26% 더 빠르고 52% 더 효율적으로 더 빠르게 수영할 수 있습니다. 머리가 무거운 구성만이 물에서 경사면을 오를 때 적절한 프런트 엔드 견인력을 제공했습니다.
계단은 무게 중심의 지속적인 조정이 필요하며 고정된 머리 무게 또는 꼬리 무게 구성을 사용하여 혼자 올라갈 수는 없습니다. 로봇은 그립력을 높이기 위해 먼저 물을 머리쪽으로 이동시킨 다음 물을 꼬리로 이동시키고 머리를 들어 올려 꼬리가 몸을 앞으로 밀도록 합니다. 머리와 목 관절이 계단 가장자리에 닿은 후 물을 다시 머리로 펌핑하고 꼬리를 당겨 장애물을 건너갑니다. 연구원들이 원격으로 제어하는 이러한 일련의 움직임의 도움으로 WorMa는 최대 15cm의 계단을 오르고 평지, 계단, 경사면 및 개방 수역으로 구성된 코스를 완료했습니다.
현재는 아직 실험실 프로토타입이며 지형을 자동으로 식별하고 무게 중심을 선택하는 기능이 없습니다. 물의 완전한 이동에는 약 110초가 소요되며 조정은 실시간 응답이 아닌 더 느린 개별 작업으로만 수행될 수 있습니다. 연구 보고서의 무브먼트 성능에는 물의 양을 이동하는 데 소요된 시간이 포함되지 않습니다. 로봇은 아직 물 속에서 측면 표류와 같은 문제를 해결하지 못했습니다. 팀은 펌프 속도를 높이고 센서와 폐쇄 루프 제어 장치를 추가하는 것을 고려하고 있습니다. 향후 내부유체를 이용해 무게중심을 재분배하는 이 설계는 해안이나 습지, 침수지역 등의 환경감시 및 시설점검 등에 활용될 수 있으나 아직은 그런 용도가 구상 중이다.
댓글