요약:
MIT 연구원들은 SANDO라는 드론 궤도 계획 시스템을 개발했습니다. 사전 맵이 없고 주변 장애물이 움직이는 환경에서 항공기의 충돌 회피 경로를 지속적으로 계획하는 것이 목표입니다. SANDO는 각 장애물의 다음 위치를 정확하게 추측하는 대신 장애물이 도달할 수 있는 최대 속도를 기준으로 지정된 시간 내에 장애물이 이동할 수 있는 범위를 계산하고 이에 따라 시간에 따라 변하는 드론을 위한 3차원 안전 통로를 확보합니다.
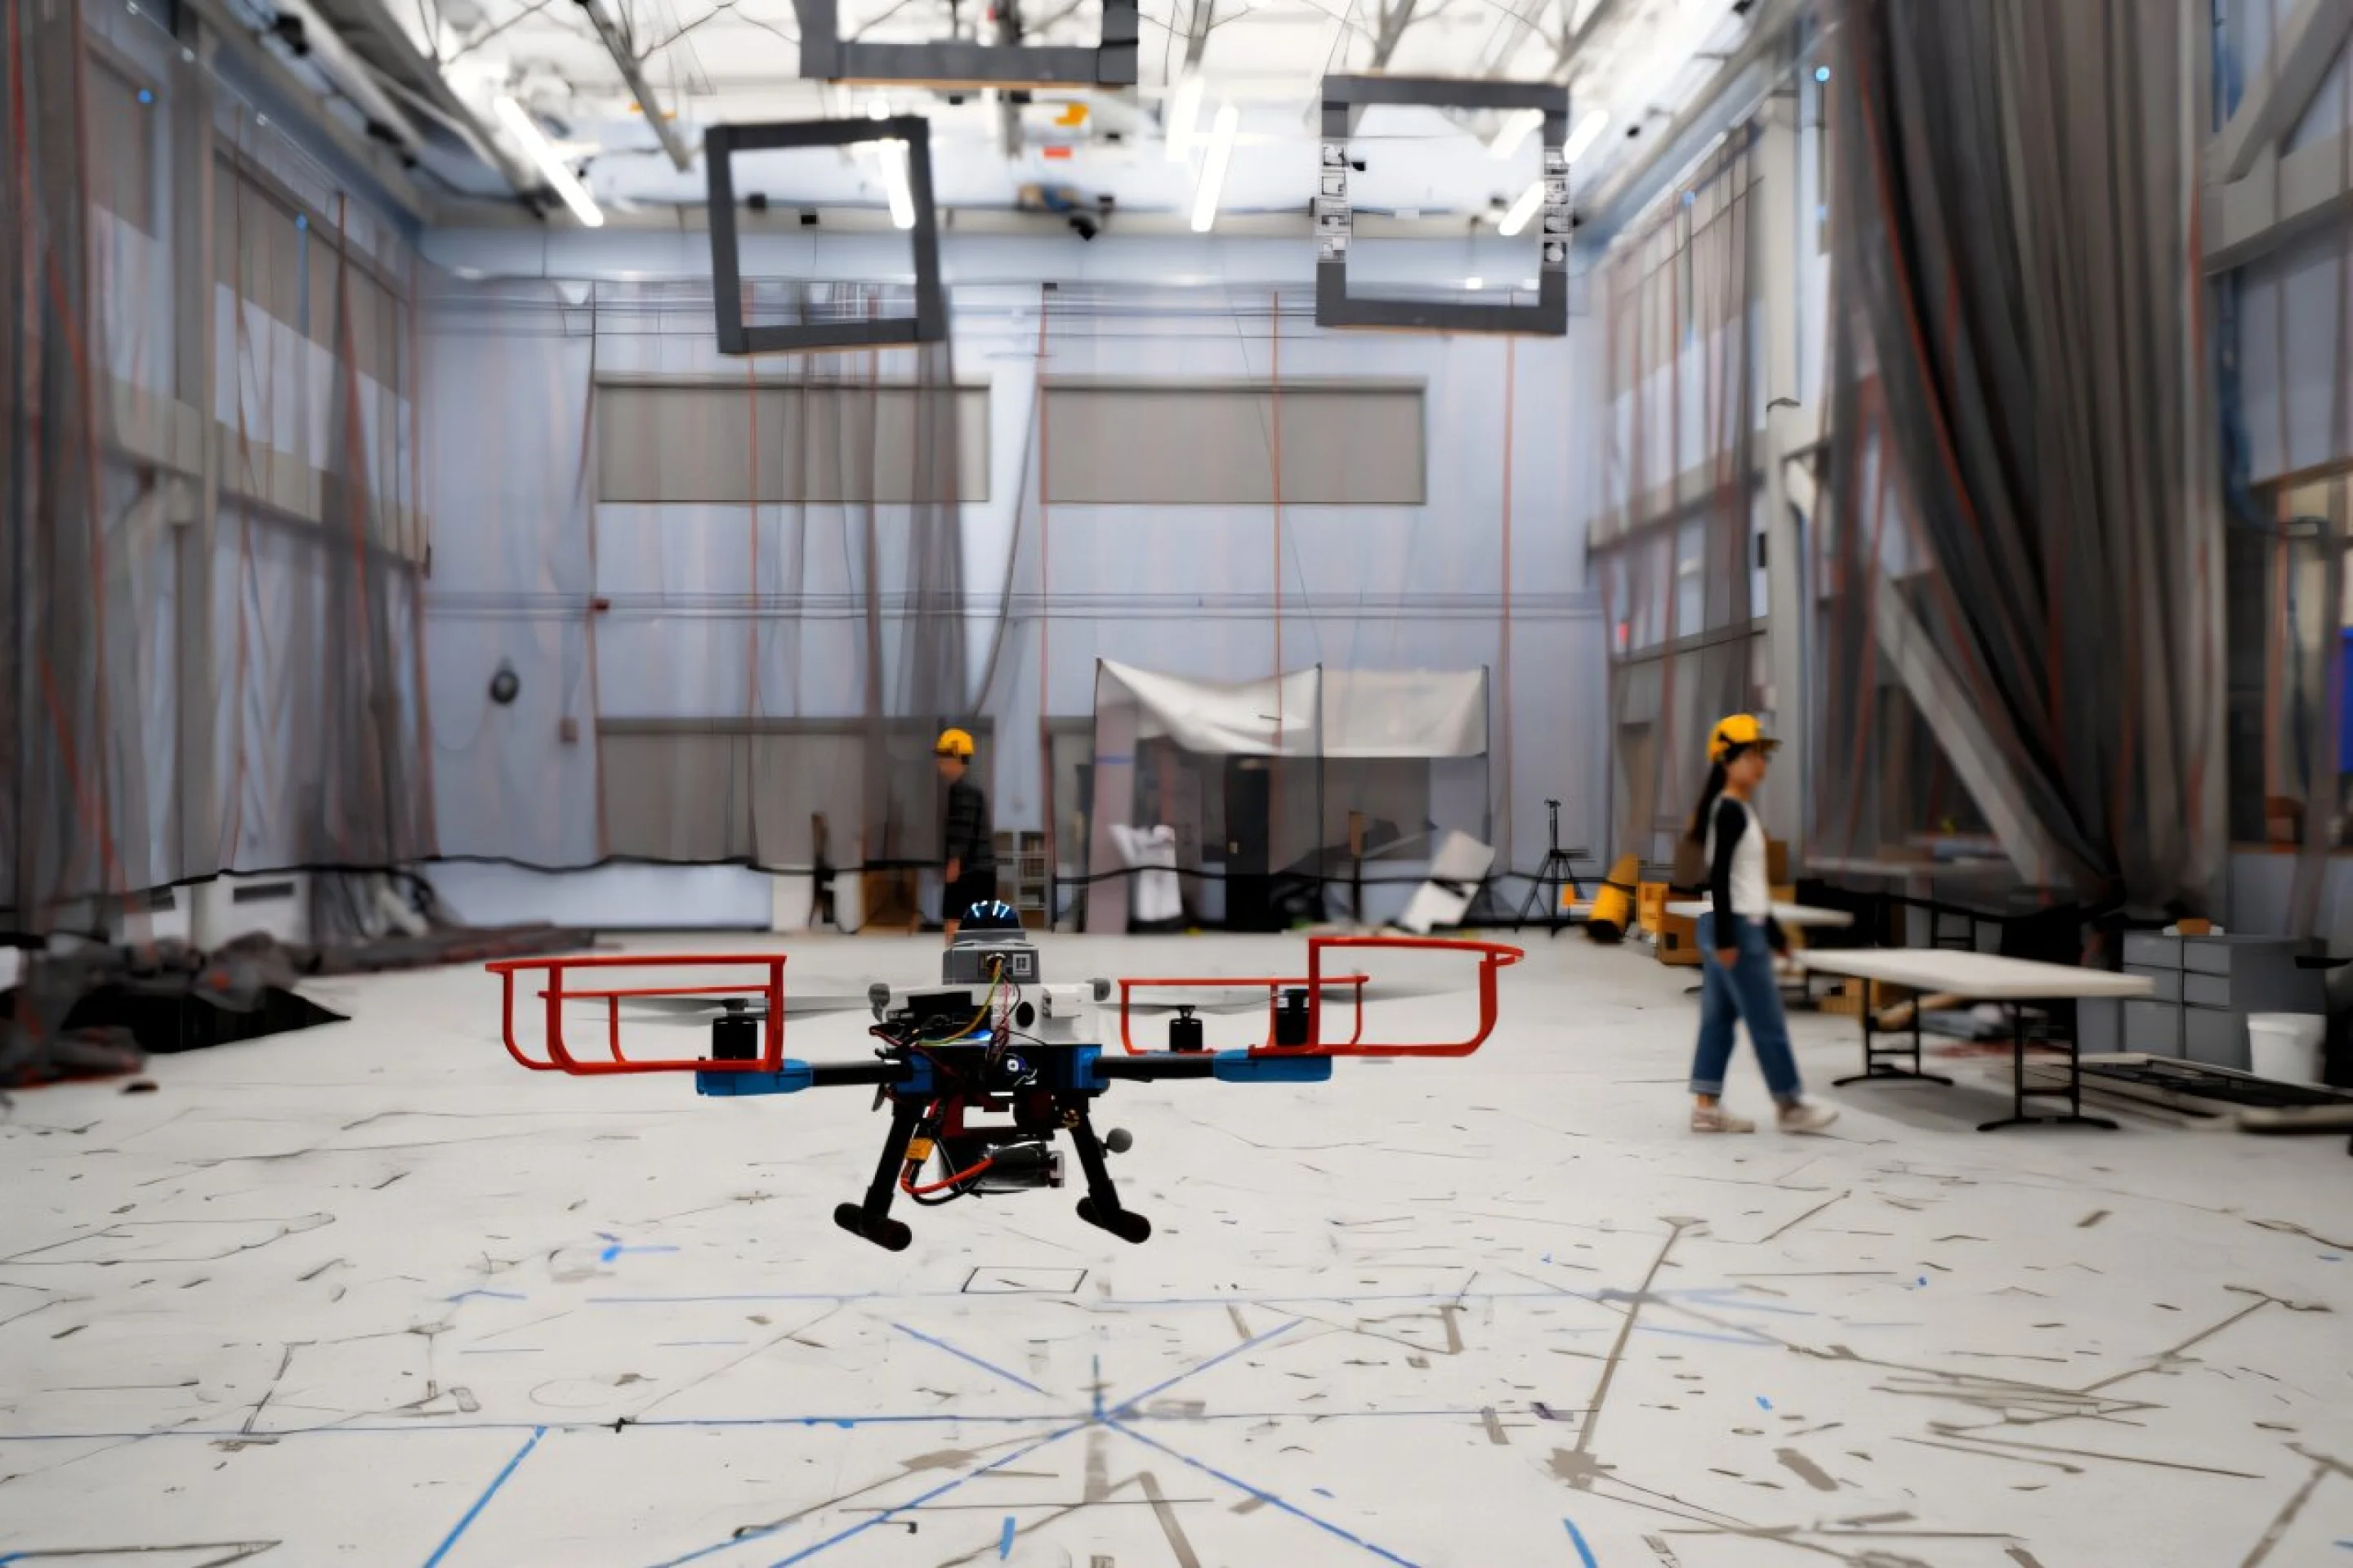
산도(SANDO)의 정식 명칭은 “동적 미지의 환경에서의 안전한 자율 궤도 계획”입니다. 시스템은 온보드 카메라와 센서를 사용하여 동적 장애물을 발견, 그룹화 및 추적한 다음 경계 영역을 사용하여 이러한 객체가 향후 도달할 가능성이 있는 영역을 설명합니다. 계획자는 이러한 영역을 경로 계산에 통합하여 시간이 지남에 따라 조정되는 일련의 무장애 공간 세그먼트를 형성합니다. 또한 히트맵을 사용하여 장애물이 밀집된 지역을 표시하여 혼잡한 지역 주변으로 드론을 안내합니다. 안전한 통로에서 시스템은 드론이 전진함에 따라 환경 변화에 따라 더 빠른 목표 경로를 계산하고 다시 계획합니다.
산도(SANDO)의 핵심 기능은 알고리즘이 장애물을 '피하려고' 하는 것이 아니라 충돌 회피를 하드 제약으로 사용하는 것이라고 연구팀은 밝혔습니다. 연구진은 시스템 가정이 충족되면 계획된 궤도가 알려지지 않은 동적 장애물을 피할 수 있음을 수학적으로 증명했습니다. 핵심 전제는 시스템이 장애물이 얼마나 빨리 움직일 수 있는지에 대해 신뢰할 수 있는 상한을 설정할 수 있다는 것입니다. 장애물의 정확한 의도나 이동 방향을 알 필요는 없지만 물체가 설정된 한계보다 빠르게 이동하면 안전 보장이 더 이상 적용되지 않습니다.
시뮬레이션 테스트에서 SANDO는 모든 테스트 환경에서 충돌을 피하고 여러 비교 계획 시스템보다 빠르게 목표 지점에 도달했습니다. 연구팀은 또 컴퓨터와 센서가 탑재된 드론을 사용해 12차례의 실제 비행 테스트를 실시했고, 그 동안 움직이는 모든 장애물을 성공적으로 피했다. 이 연구는 "IEEE Transactions on Robotics"에 게재되었습니다. 팀은 이 시스템이 향후 붕괴된 건물 수색 및 구조, 광산 탐사, 화재 현장 정찰 또는 혼잡한 도시 지역에서의 비행에 사용될 수 있다고 밝혔습니다. 하지만 아직은 연구 결과일 뿐 실제 재난 임무에 배치되는지는 검증되지 않았다.
연구에는 여전히 실질적인 한계가 있습니다. 장애물 속도의 상한에 의존하는 이론적 보증은 인식 및 추정의 정확성에 따라 달라집니다. 특히 장애물이 밀집된 시나리오에서는 최악의 경우를 위해 예약된 안전 범위가 너무 보수적이어서 경로 우회가 발생하거나 계획 효율성이 저하될 수 있습니다. 팀의 후속 계획은 컴퓨팅 부담을 줄이고 사용자가 자연 언어로 로봇에 작업을 보낼 수 있도록 기계 학습의 조합을 탐색하는 것입니다.
댓글