
요약:
연구원들은 최근 딱정벌레의 움직임 메커니즘에서 영감을 받아 디자인한 'BeetleBot'이라는 새로운 생체공학 로봇을 개발했습니다. 이 로봇은 복잡한 지형에서 유연하게 이동할 수 있을 뿐만 아니라 환경 적응력도 뛰어납니다. 향후 재난 후 수색 및 구조, 위험 지역 탐지, 환경 모니터링 및 기타 분야에서 사용될 것으로 예상됩니다.
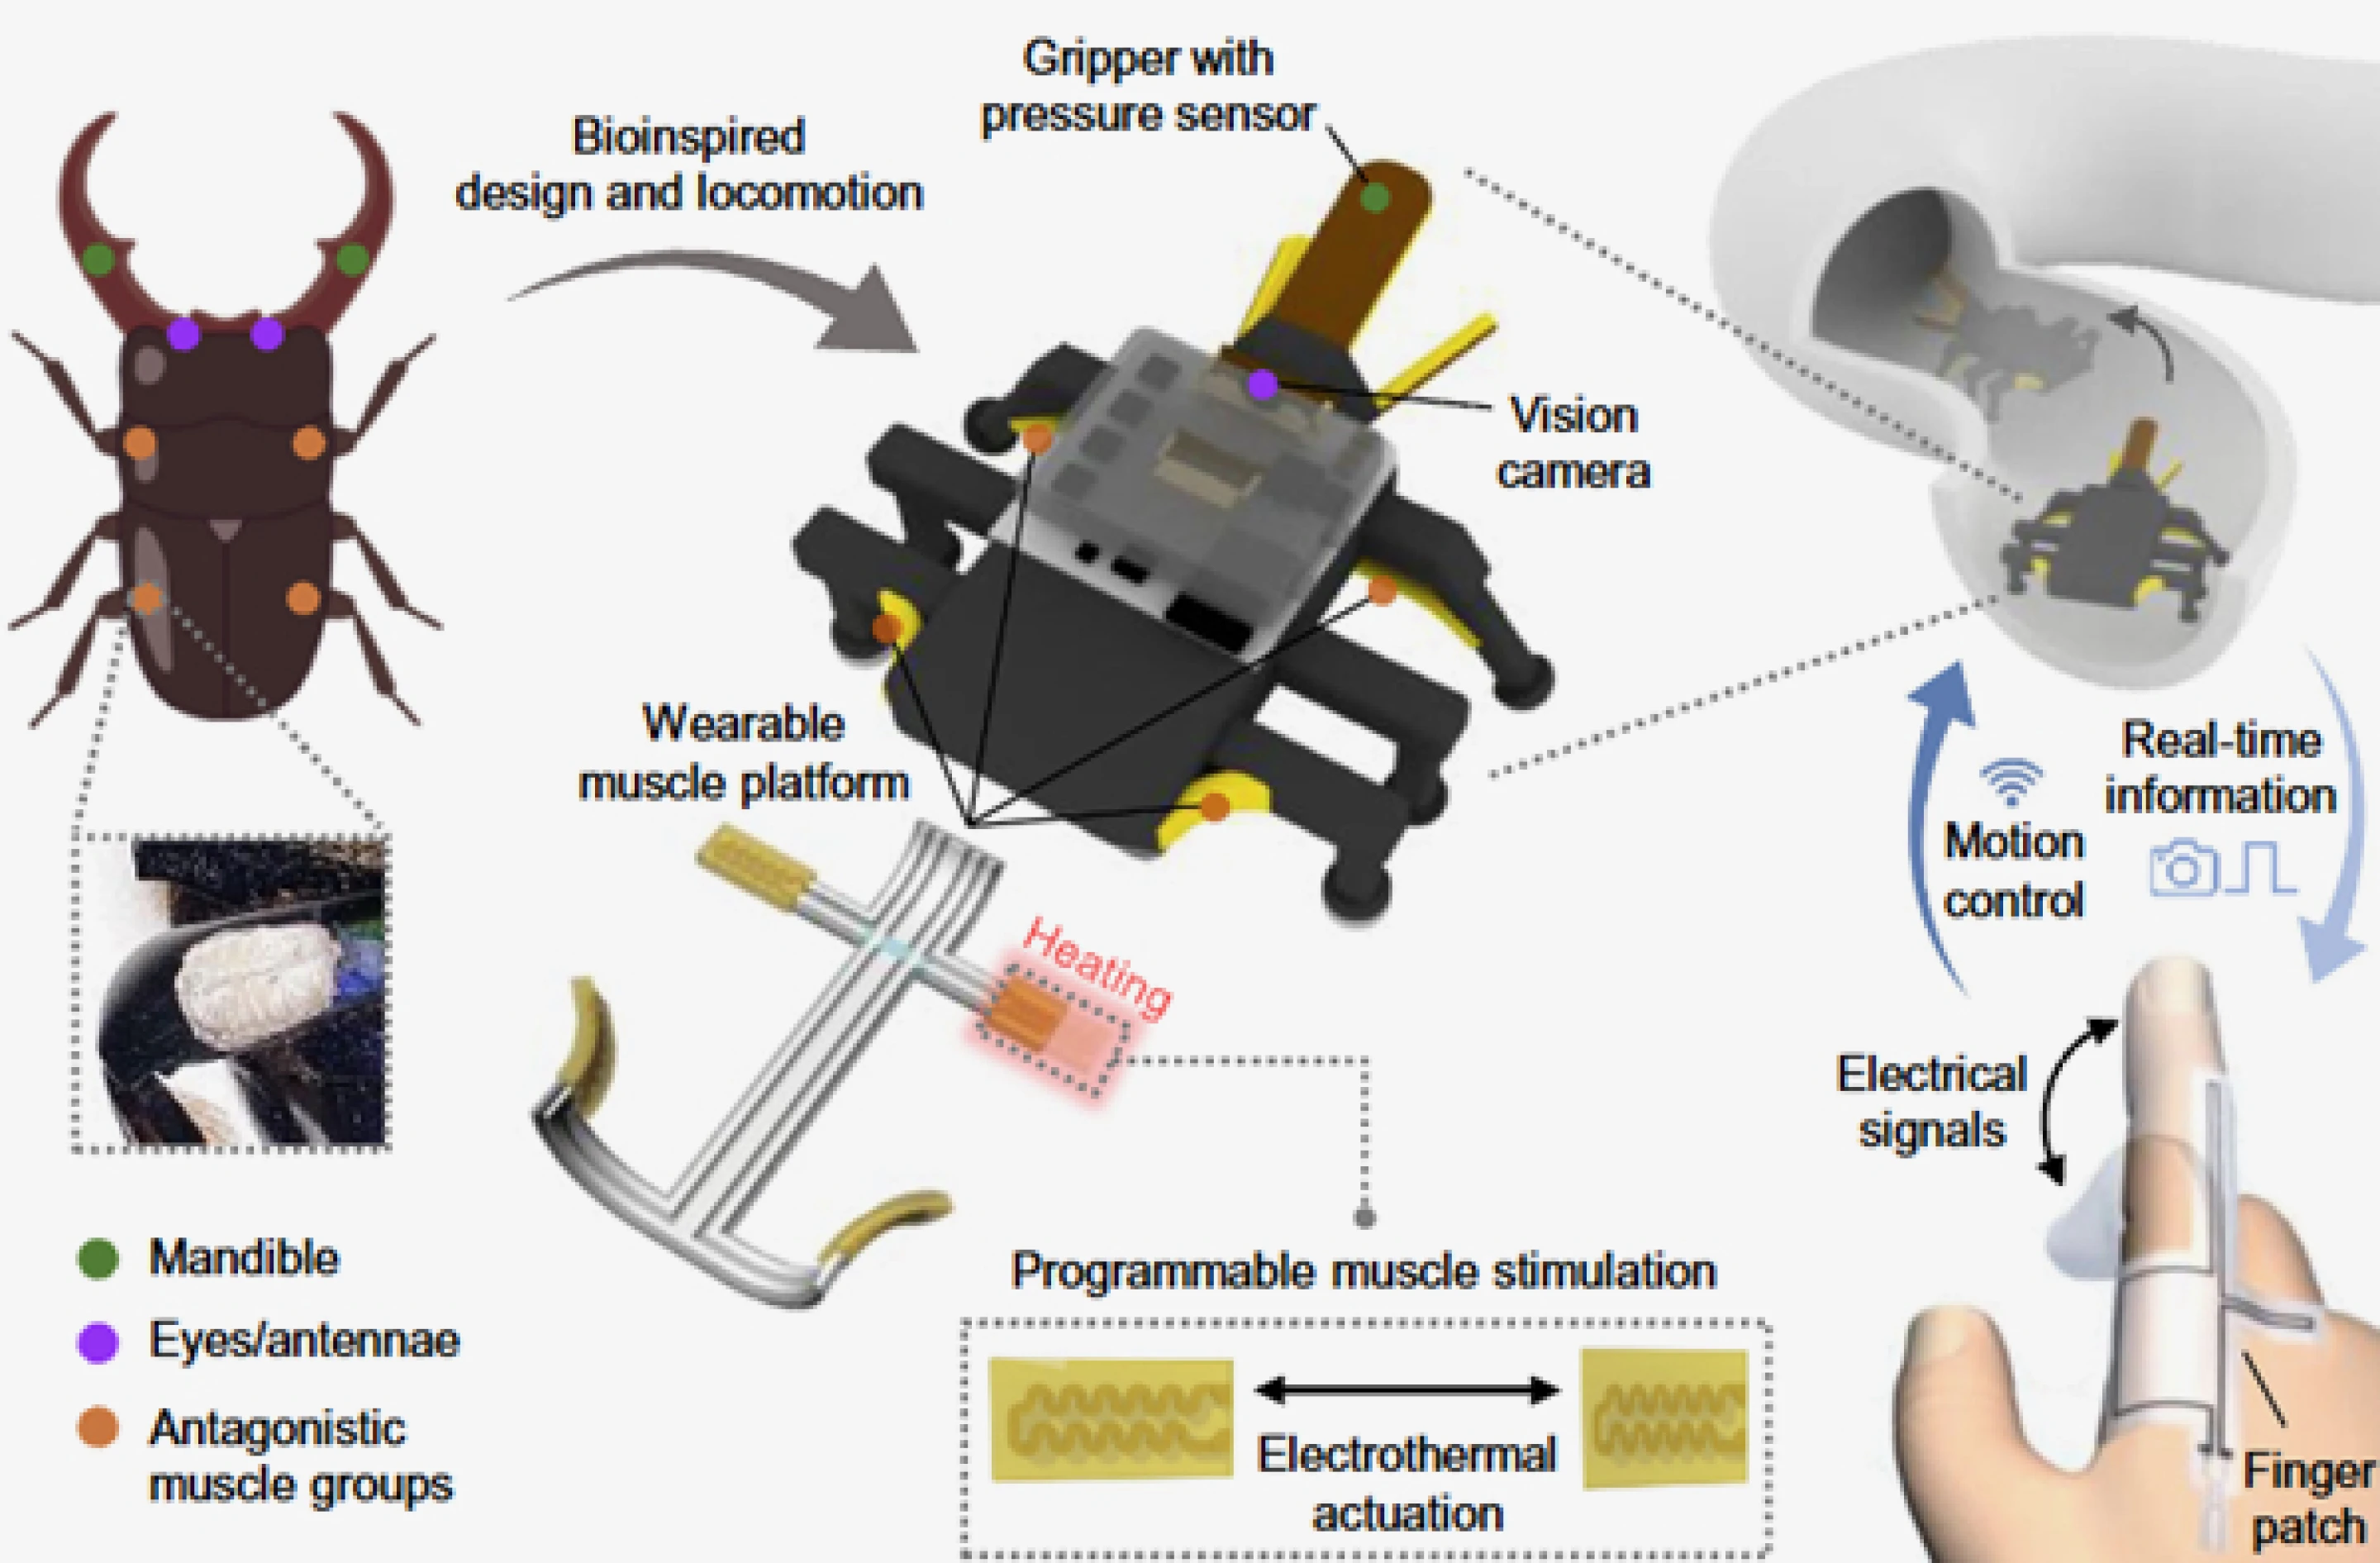
바퀴가 있거나 궤도가 있는 구조에 의존하는 많은 소형 로봇과 달리 BeetleBot은 딱정벌레의 몸체와 팔 다리 구조를 모방한 디자인을 사용합니다. 연구팀은 수억년의 진화를 통해 발달한 자연 속 곤충의 운동 이점을 활용해 기존 기계가 접근하기 어려운 환경에서도 로봇이 자유롭게 이동할 수 있기를 바라고 있다.
숲, 자갈, 모래, 좁은 틈에서 안정된 움직임을 유지하는 딱정벌레의 능력은 주로 몸 구조와 보행 조절에 기인합니다. 연구진은 이러한 특성을 분석하여 관련 원리를 로봇 설계에 통합하여 BeetleBot이 고르지 않은 표면에서도 안정적으로 전진하고 장애물에 부딪힐 때 높은 통과 능력을 유지할 수 있도록 했습니다.
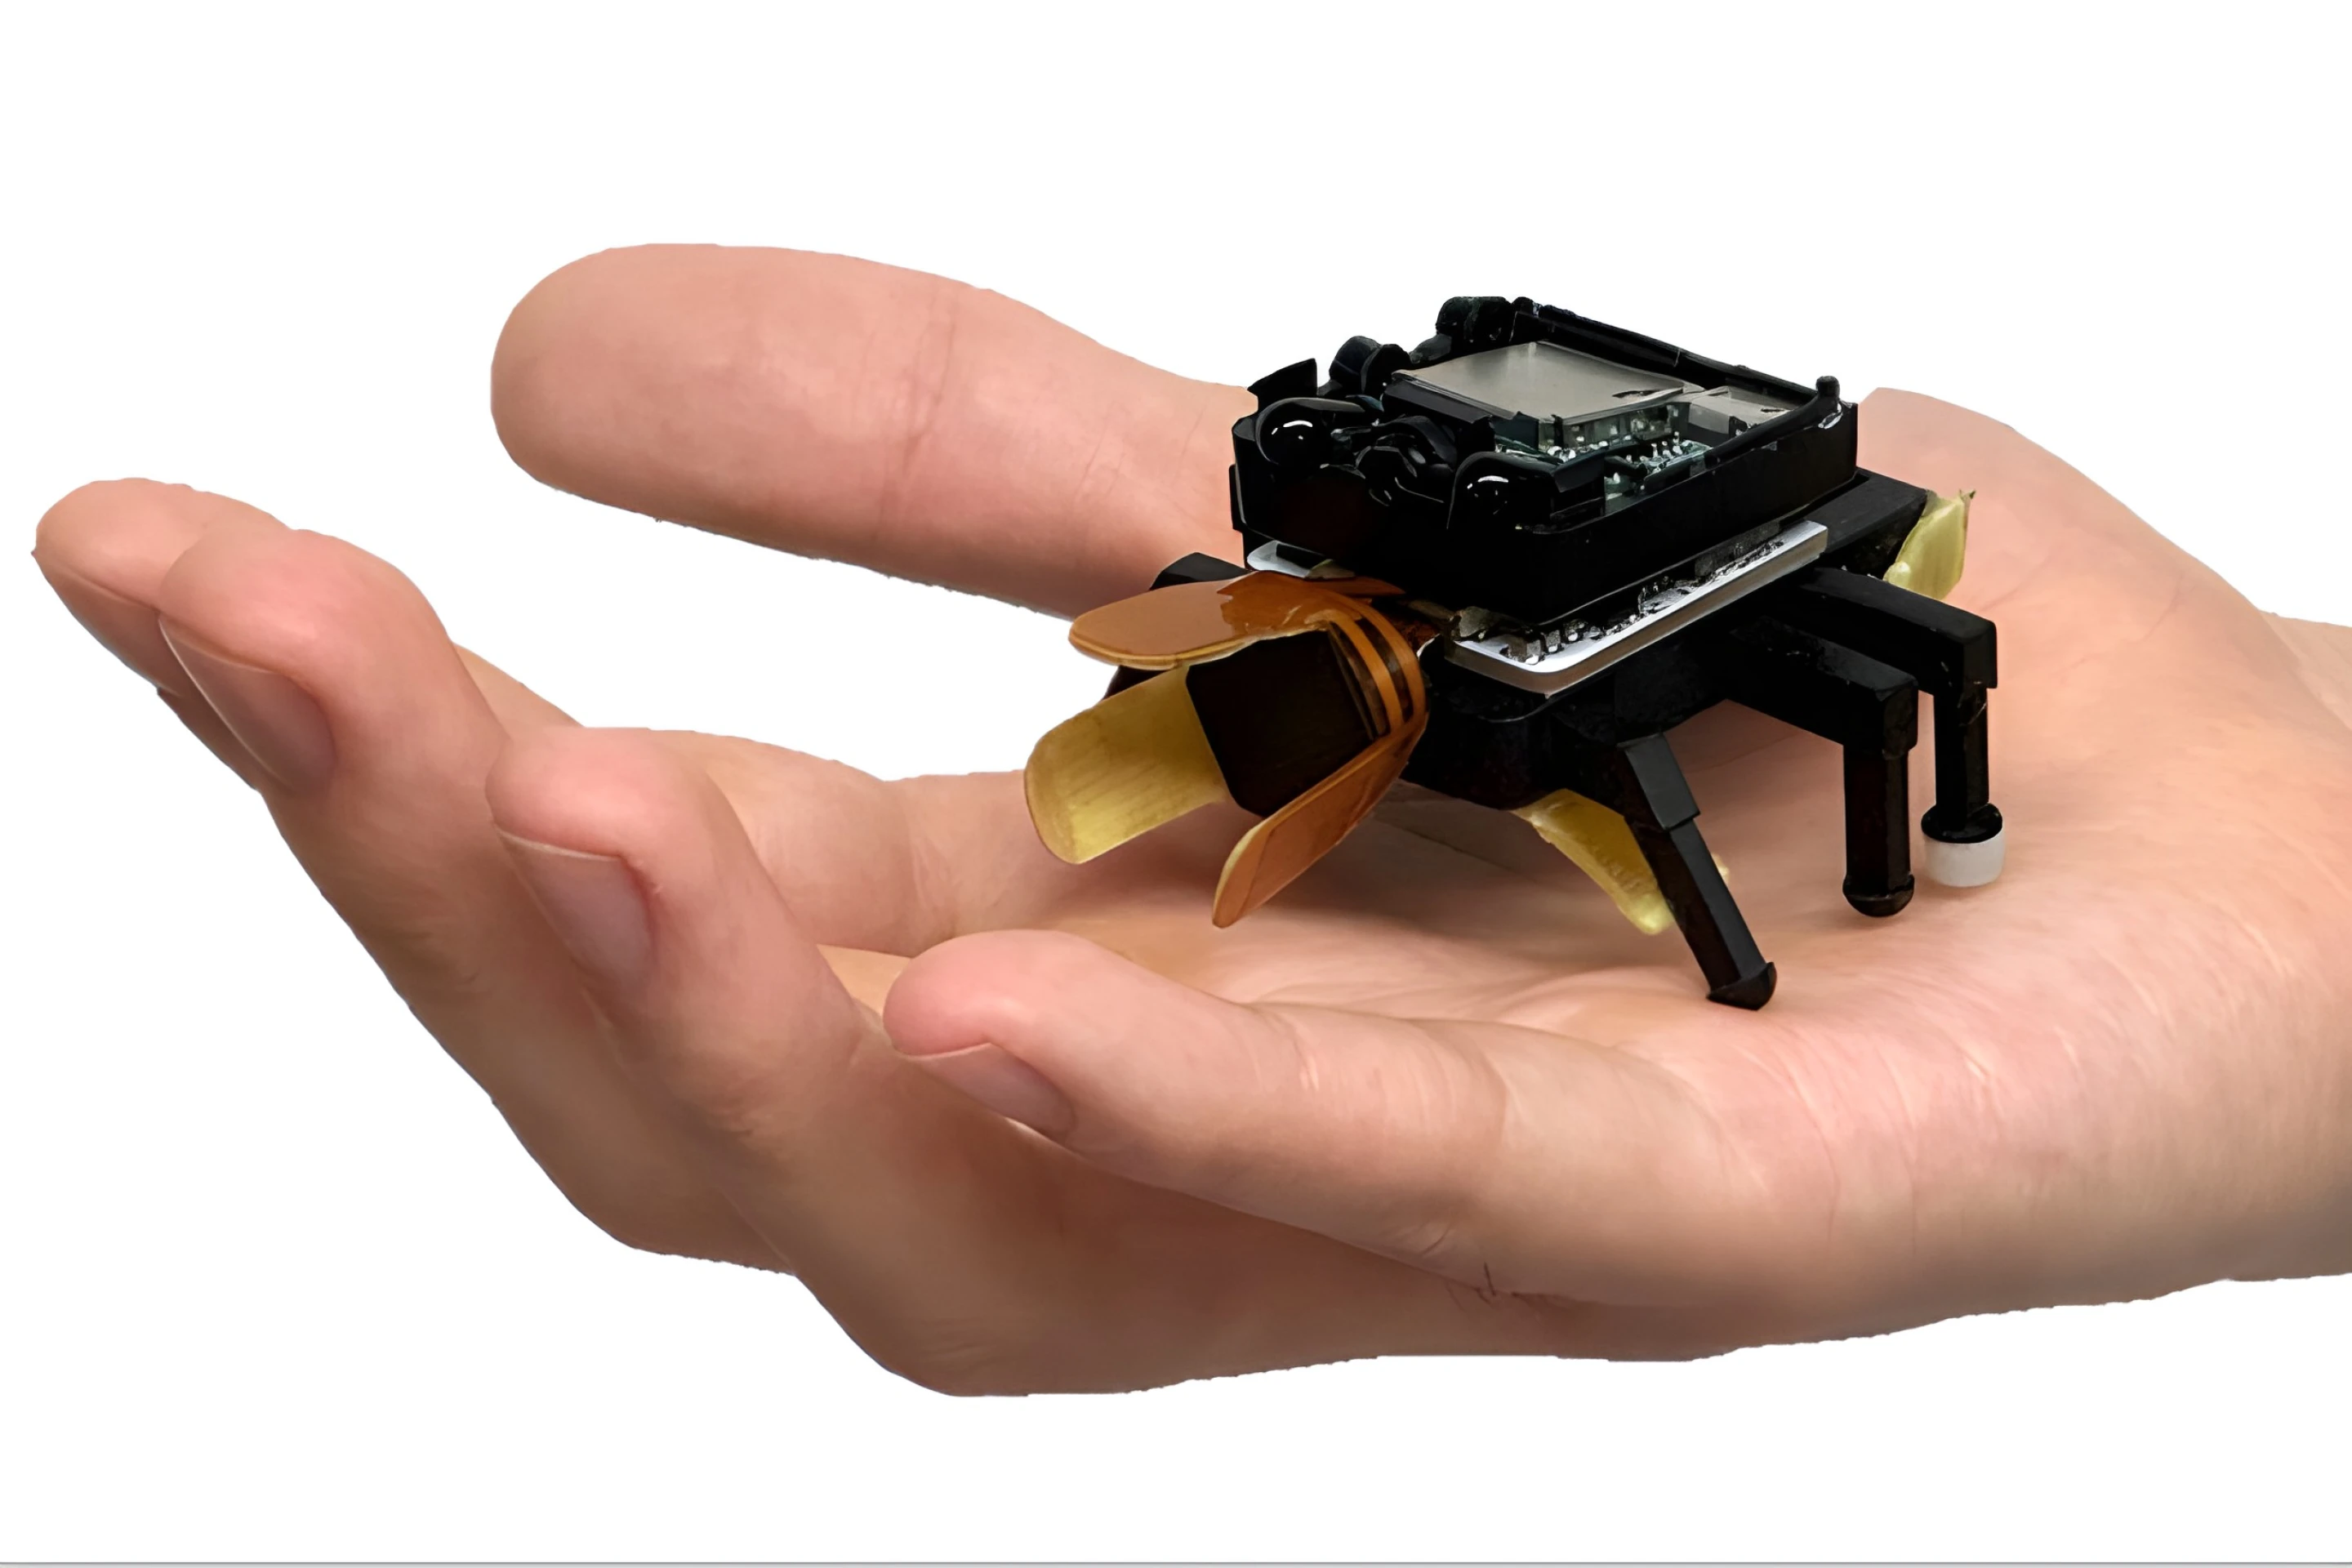
실험 결과에 따르면 로봇은 복잡한 장애물을 넘어갈 수 있을 뿐만 아니라 외부 힘에 충격을 받거나 전복된 후에도 빠르게 동작을 재개할 수 있는 것으로 나타났습니다. 이러한 자가 회복 능력은 기존의 많은 소형 로봇이 달성하기 어려운 기능입니다. 하지만 재난 현장이나 알 수 없는 환경에서는 임무 성공률과 지속적인 작업 능력을 크게 향상시킬 수 있습니다.
연구팀은 기존 수색 및 구조 로봇이 지형에 따라 제한되는 경우가 많다고 밝혔습니다. 예를 들어 지진 유적지 내부는 자갈과 쇠창살, 좁은 틈으로 가득 차 있어 대형 장비가 접근하기 어렵고, 바퀴가 작은 로봇은 장애물에 의해 쉽게 막힌다. 곤충을 모방하는 로봇은 구조자가 갇힌 사람을 찾고 현장 정보를 다시 전송하는 데 도움을 주어 이러한 환경에서 독특한 이점을 발휘할 수 있습니다.
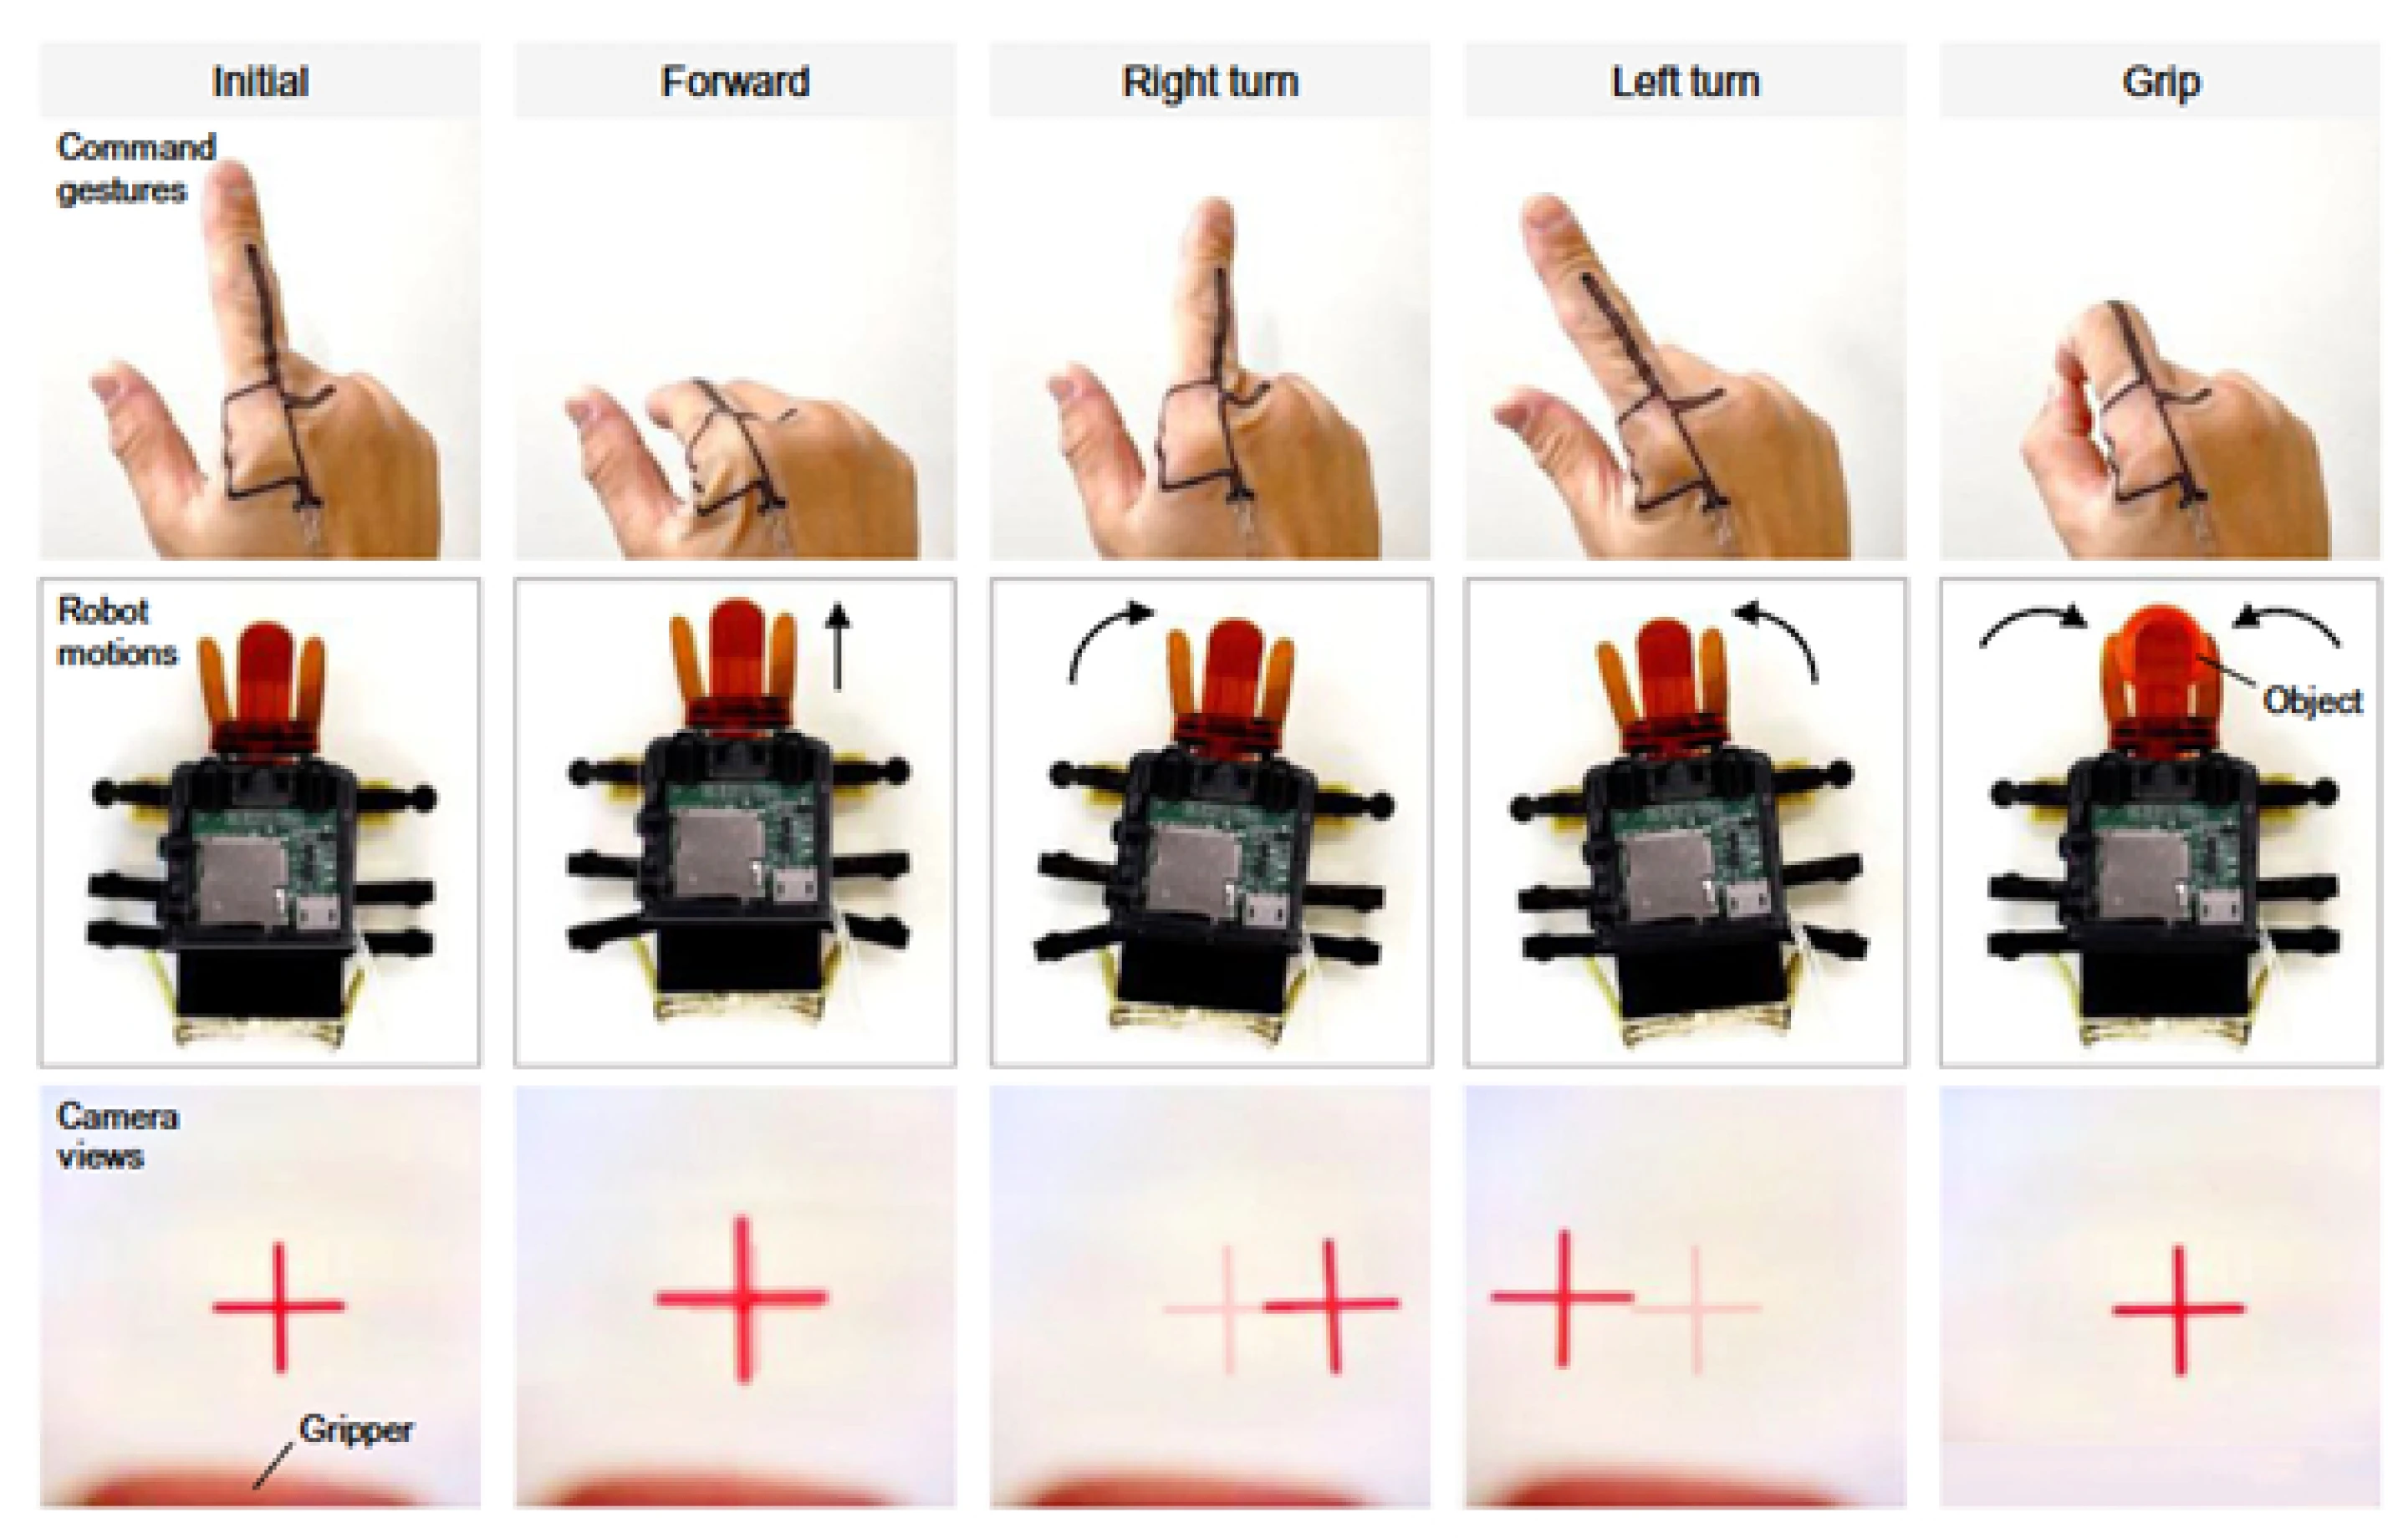
비틀봇은 향후 수색 및 구조 임무 외에도 산업시설 점검, 지하공간 탐지, 생태환경 연구 등에도 활용될 수 있다. 로봇의 작은 크기와 높은 기동성으로 인해 인간이 접근하기 어렵거나 장기간 모니터링 작업을 수행하기 위험한 영역에 들어갈 수 있습니다.
최근 몇 년 동안 생체공학 로봇은 로봇공학 연구에서 중요한 방향이 되었습니다. 개, 물고기, 새, 곤충을 모방하는 것부터 연구자들은 보다 효율적이고 안정적인 운동을 달성하기 위해 계속해서 자연 세계에서 영감을 얻습니다. BeetleBot의 출현은 작은 곤충조차도 차세대 로봇 시스템에 중요한 설계 아이디어를 제공할 수 있음을 더욱 입증합니다.
연구원들은 제어 알고리즘, 센서 및 배터리 기술이 계속 발전함에 따라 이러한 유형의 곤충에서 영감을 받은 로봇이 미래의 실제 시나리오에서 점점 더 중요한 작업을 수행하여 긴급 구조, 과학 연구 및 산업 응용을 위한 새로운 솔루션을 제공할 것으로 예상합니다.
댓글