요약:
SpaceX는 현지 시간으로 11월 14일 스타쉽 프로젝트에서 획기적인 성과를 거두었습니다. 회사는 처음으로 발사대의 로봇 팔을 사용하여 공중에서 지구로 돌아오는 상단 스타십 우주선을 포착하는 데 성공했습니다. "젓가락"이라고 불리는 이 기계적 포획 시스템은 텍사스주 보카치카에 있는 SpaceX의 Starbase 발사대에 설치되어 있으며 전체 로켓의 완전한 재사용 계획의 핵심 구성 요소이기도 합니다.
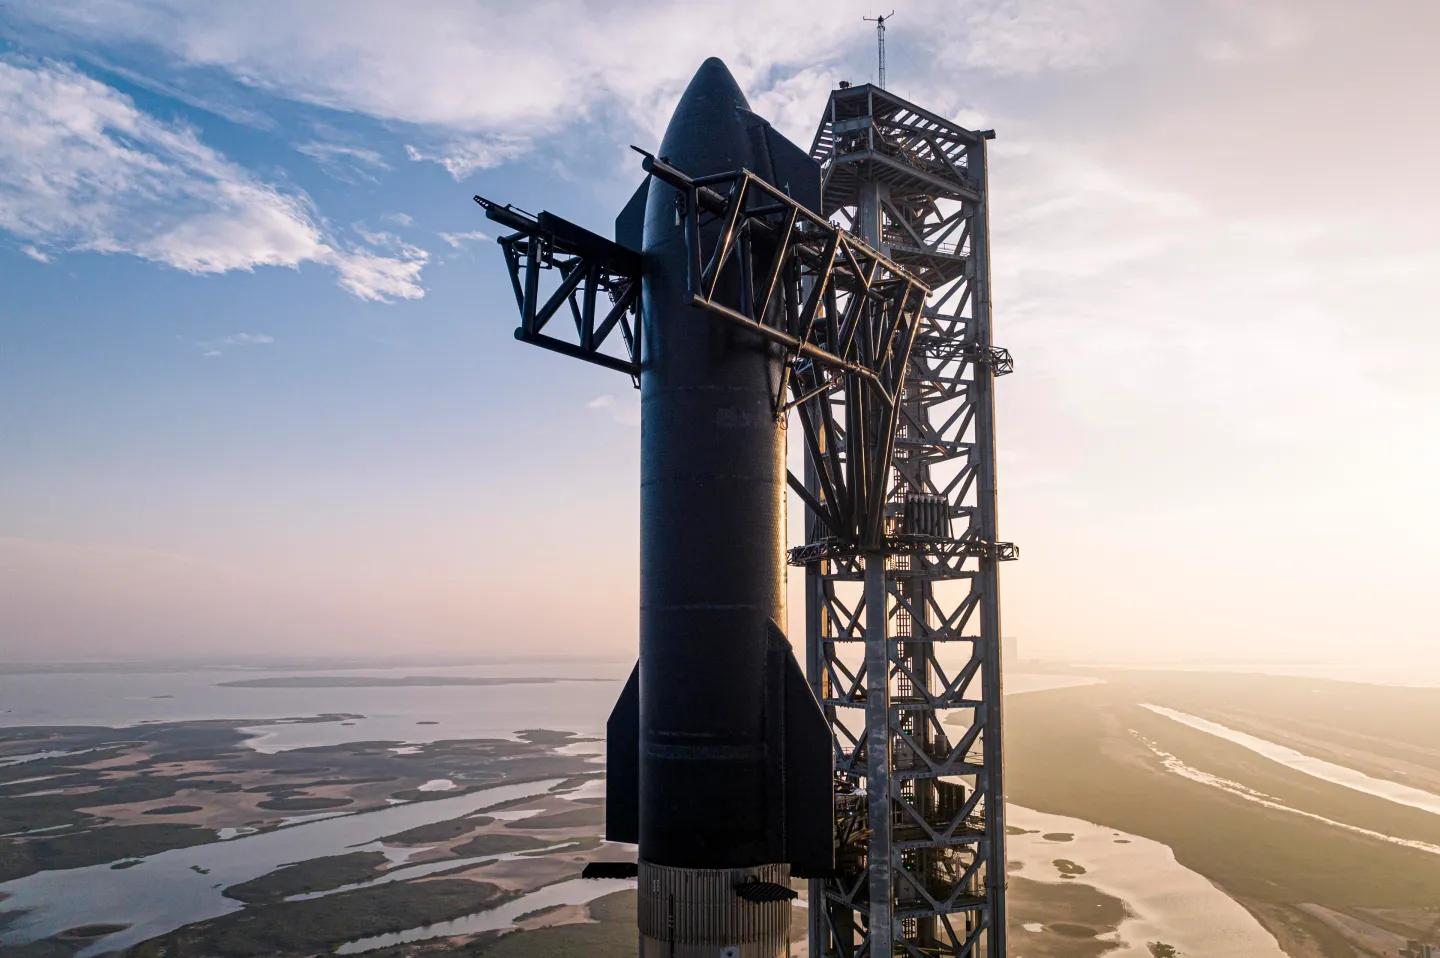
이번 포획은 스타쉽 15차 시험비행(15편) 도중에 이뤄졌다. SpaceX는 이 로봇 팔을 사용해 이전에도 슈퍼 헤비 부스터(슈퍼 헤비)를 성공적으로 포획한 적이 여러 번 있었지만 더 크고 더 빠르게 비행하며 더 복잡한 복귀 궤적을 갖는 스타쉽 우주선 자체를 성공적으로 포착한 것은 이번이 처음입니다.
원래 계획에 따르면 SpaceX는 이번 임무에서 전례 없는 이중 복구를 달성하기를 희망합니다. 로켓이 발사된 후 먼저 몇 분 내에 반환된 초중 부스터를 캡처한 다음 약 22.5시간 후에 지구 주위에서 임무를 완료하고 돌아온 우주선 상단 단계를 캡처합니다. 두 작업이 모두 성공하면 SpaceX가 처음으로 전체 스타쉽 발사 시스템의 이중 단계 복구 기능을 완전히 시연했다는 의미입니다.
그러나 임무는 계획대로 정확하게 진행되지 않았습니다. 11월 13일, 우주선이 성간 기지에서 발사된 후 초중부스터가 귀환하는 동안 비정상적인 상황을 유발하고 원래의 로봇 팔 포획 절차를 자동으로 취소했습니다. 그런 다음 미리 정해진 안전 계획에 따라 통제된 물보라를 일으키기 위해 멕시코만으로 향했고 결국 폭발했습니다.
SpaceX 대변인은 나중에 예비 조사 결과 귀국 비행 중 남은 연료가 부족하여 부스터가 귀환 점화를 일찍 종료했을 수 있다는 사실이 밝혀졌다고 설명했습니다. 비행 제어 시스템은 부스터가 포획에 적합한 위치에 있지 않다는 것을 감지하고 자동으로 착륙 절차를 중단하고 바다에서 의도한 스플래시다운 방향으로 지시했습니다.
댓글